לפי הדיווח, ההיערכות בעיר תתחיל במיפוי באמצעות נהגים אנושיים ובהמשך בניסויים עם צוות מאחורי ההגה. Element Fleet Management תנהל את הצי בשטח. שנת 2028 היא יעד להסעת נוסעים, והשירות המסחרי טרם החל.
מערכת WildOS משלבת מידע גאומטרי וניתוח חזותי לצורך חיפוש עצמים בסביבה חיצונית לא מוכרת. צוות המחקר מדווח על שיפור בניסויי שטח, אך התיאור שפורסם ב-IEEE Spectrum אינו כולל נתונים כמותיים או אימות עצמאי.
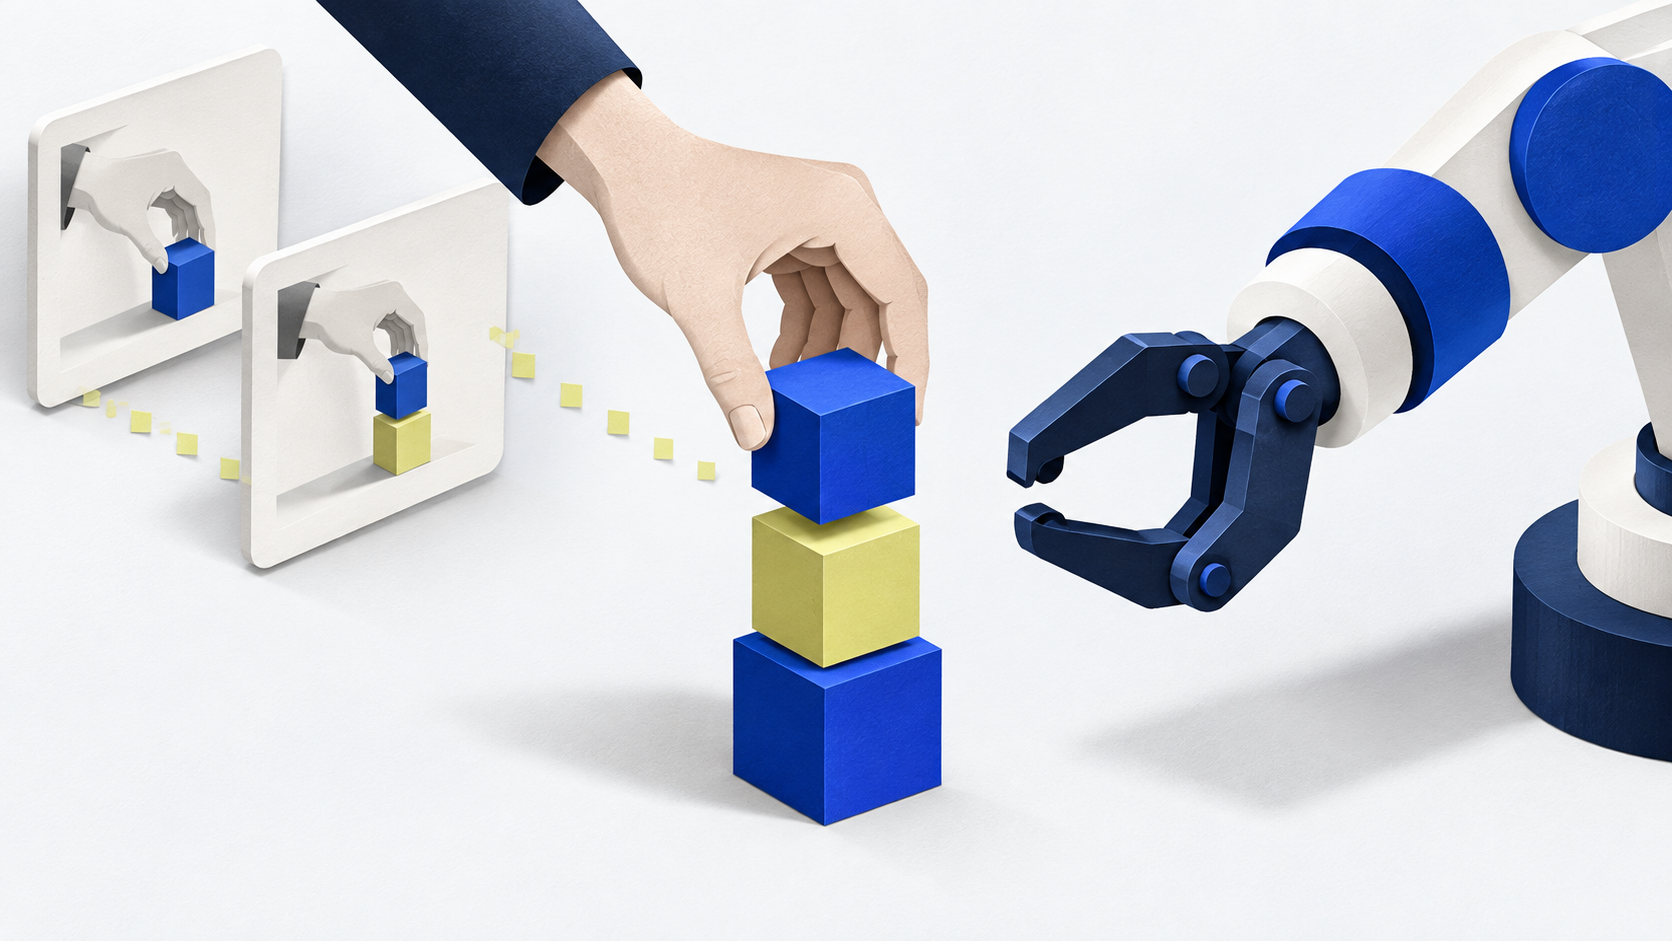
לפי תיאור של Hybrid Robotics שפורסם ב־IEEE Spectrum, מערכת Workhorse לומדת מהדגמות אנושיות ללא רובוט והודגמה על Unitree G1 במיון ארגזים, בתפיסת ארגז שנזרק ובהפיכה ובטיפוס על מזוודה. המקור אינו מספק שיעורי הצלחה או אימות עצמאי.
לפי The Robot Report, החברות הגיעו להסכמה המסיימת את ההליך שעסק בטענות להפרת זכויות יוצרים בתוכנת Universal Robots. תנאי ההסדר לא פורסמו, והוא אינו כולל הודאה של Elite Robots באחריות או בהפרה.
פטנט עיצוב שפורסם בסין מציג רובוט בעל שתי זרועות, שתי רגליים ואצבעות מפרקיות. לפי CnEVPost, נכון ל־9 באוקטובר 2026 BYD טרם הציגה את המוצר רשמית. הפרסום מתעד מראה חיצוני, ואינו מעיד על ביצועים או על מוכנות לייצור.
לפי The Robot Report, המודל נועד לתייג פעולות, לחלק סרטונים למקטעי זמן ולסנן חומרי גלם עבור צוותי רובוטיקה. היכולות מתוארות מפי החברה, ללא אימות עצמאי לשיפור ביצועי רובוטים או בטיחותם.
לפי The Next Web, Odyssey פתחה תצוגה מחקרית של Odyssey-3 למפתחים, ו־Flexion בנתה באמצעותו מדיניות שליטה לרובוטים דמויי אדם. ההדגמות ותוצאות המדדים מצביעות על כיוון מחקרי, אך המקור אינו מספק אימות עצמאי ליכולת כללית או לבשלות מסחרית.
לפי The Next Web, חברת Waymo שבבעלות Alphabet סגרה הלוואה בהיקף 5 מיליארד דולר, גיוס החוב הראשון שלה. החברה מייעדת את הכסף להרחבת שירות הנסיעות ללא נהג בארה״ב ובמדינות נוספות. תנאי הריבית פורסמו בדיווח של Bloomberg המצוטט בכתבה, ולא כאישור רשמי של החברה.
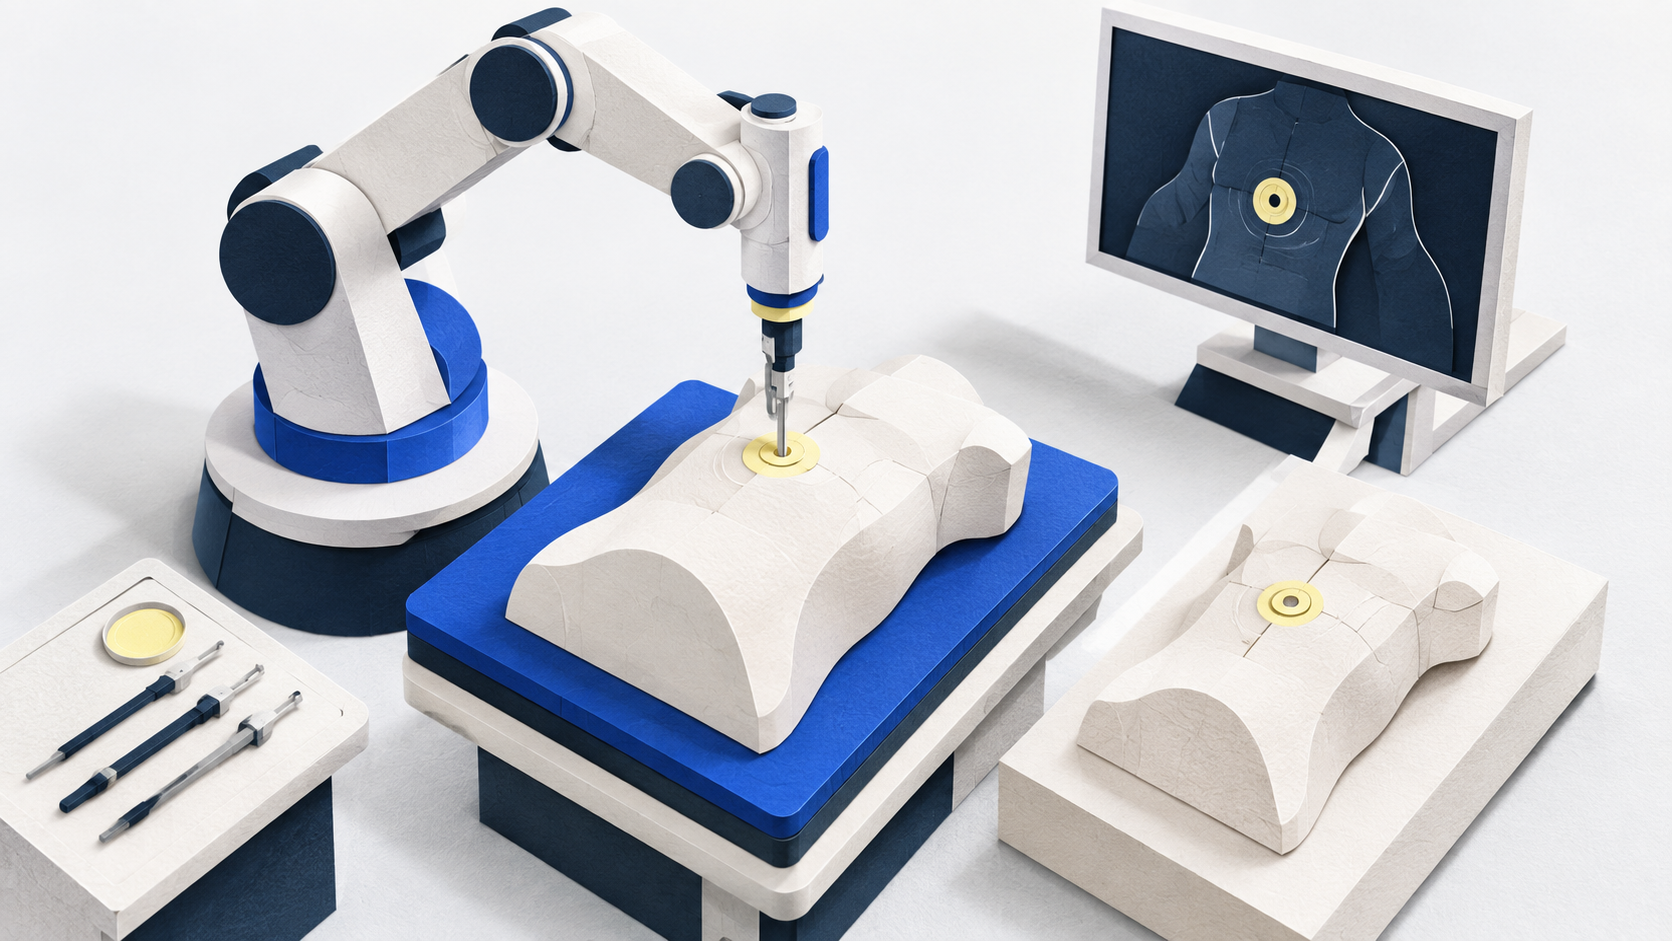
לפי The Next Web, מערכת רובוטית בפרויקט MINIGRAPH הדגימה החדרת אלקטרודות גרפן באמצעות ניווט מגנטי במעבדה ובמודל של בעל חיים. החברות מציגות פוטנציאל להשתלה מדויקת יותר, אך הדיווח אינו מבסס שימוש בבני אדם או תועלת קלינית בשיטה זו.
לפי IEEE Spectrum, חוקרי ETH Zurich הוסיפו ליד רובוטית מסחרית סוללה, חיישן ומחשב, ולימדו אותה לנוע באמצעות למידה בחיזוק. בניסויים היא זחלה על 14 משטחים והתאוששה מהתהפכות ב־21 מתוך 25 ניסיונות. יישומי תחזוקה וחילוץ עדיין בגדר אפשרויות עתידיות.
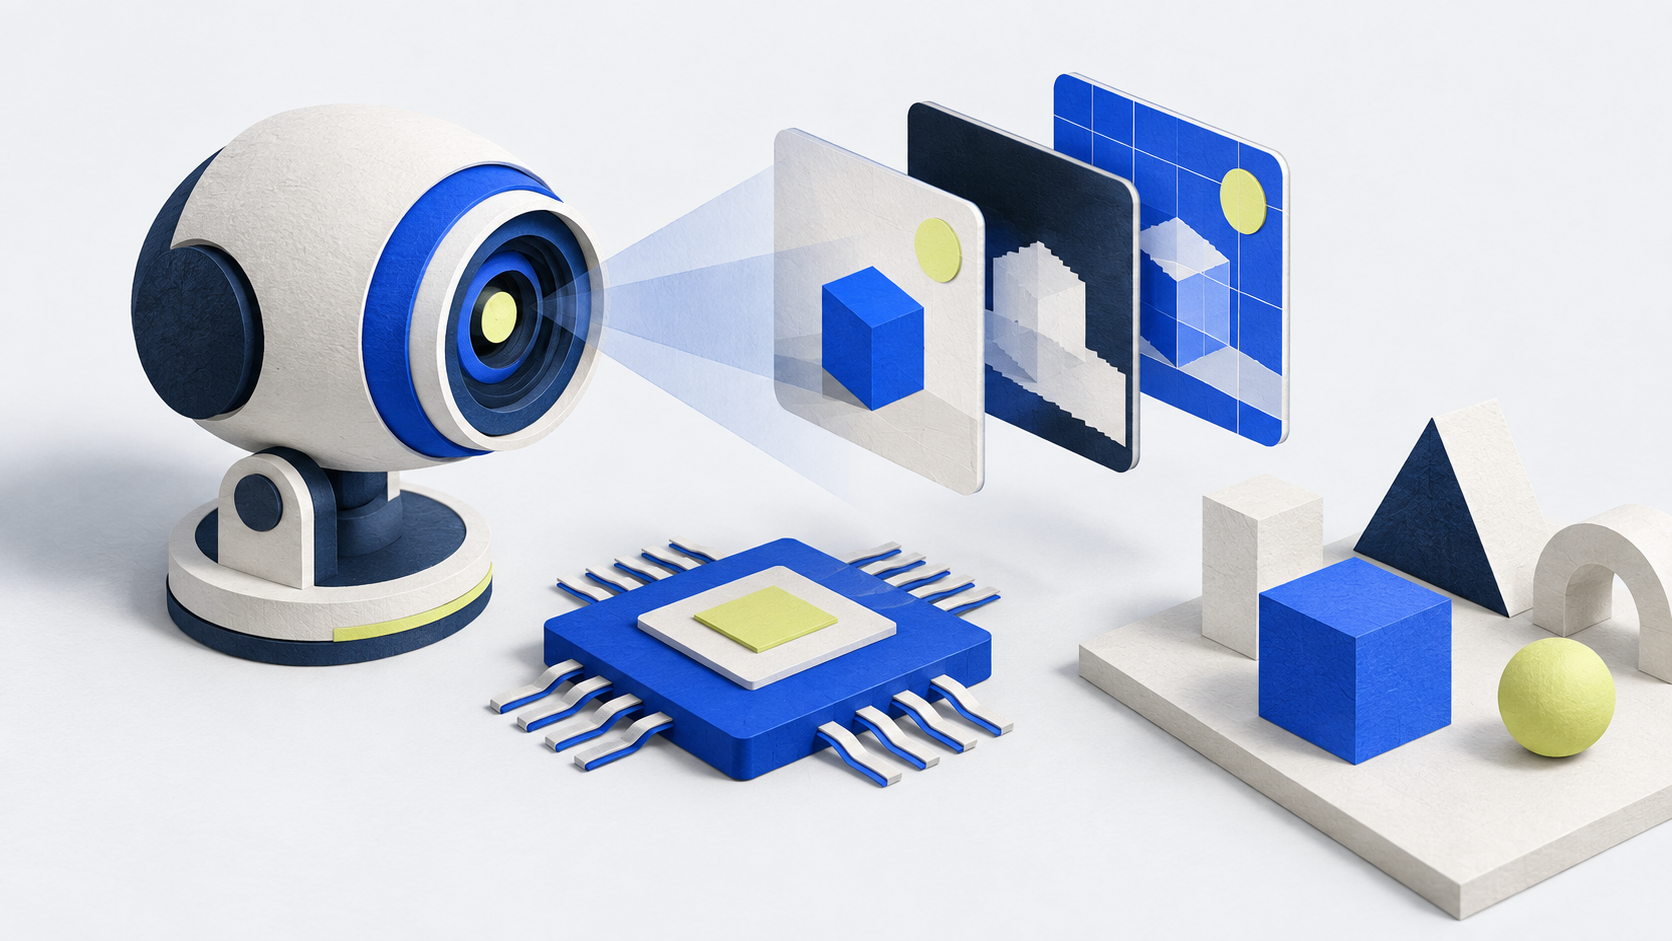
KUKA הכריזה על תוכנת ראייה דו־ממדית ותלת־ממדית לזיהוי עצמים, קביעת מיקומם וחישוב נקודות אחיזה. העיבוד מתבצע בבקר באמצעות פלטפורמה המבוססת על NVIDIA Jetson Orin. טענות החברה לפשטות ההגדרה ולביצועים אינן מגובות במקור במדידות עצמאיות.
לפי CnEVPost, חשיפת השם מגיעה לאחר ש־Xpeng דיווחה על יותר מ־2,000 נסיעות מבחן פנימיות בגואנגג׳ואו. שירות נוסעים ללא נהגי בטיחות ב־2027 הוא יעד של החברה, ולא פעילות מסחרית שהחלה.