ידיים, בעיטה וטיפוס באותה מסגרת מחקרית
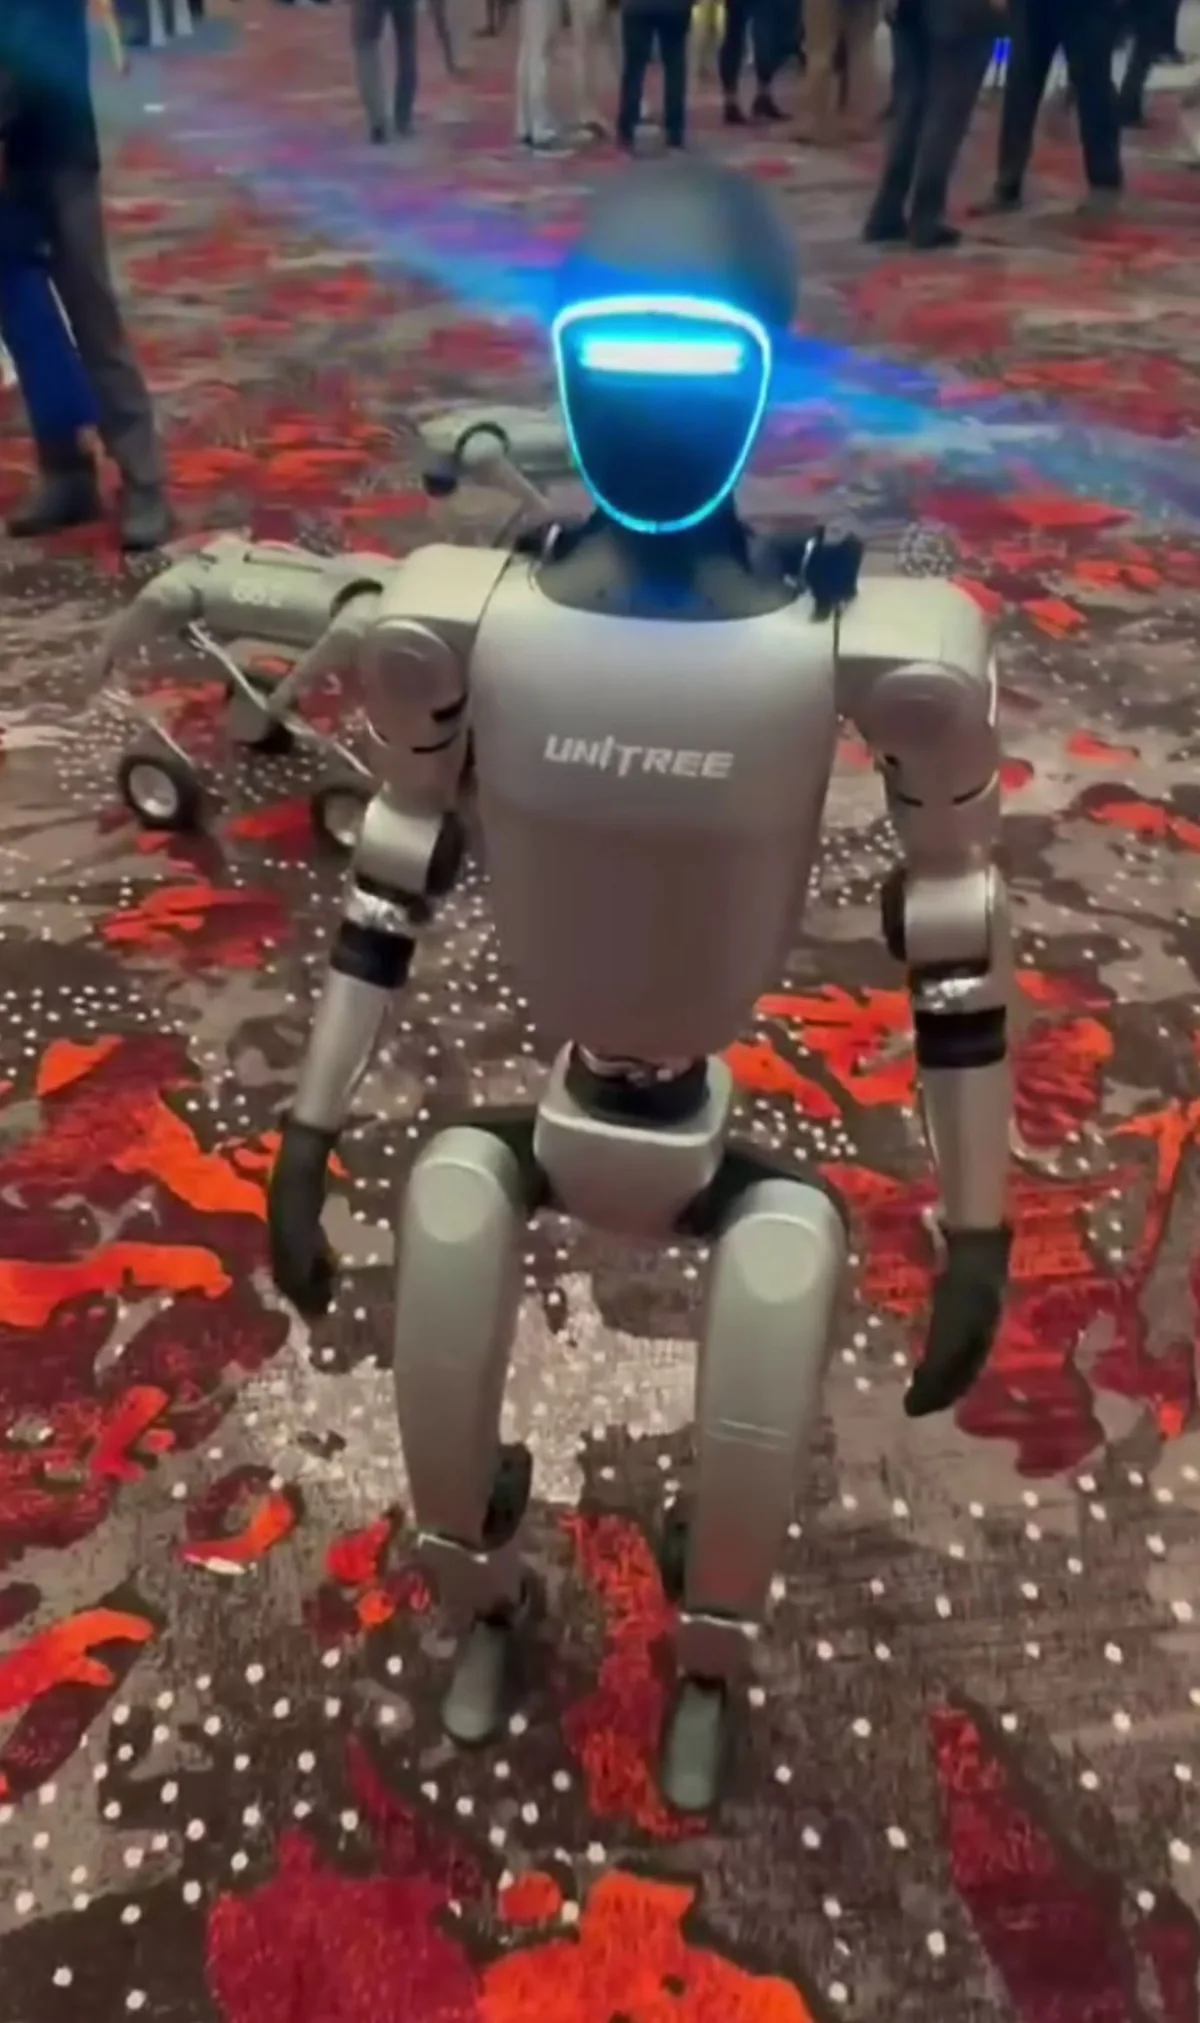
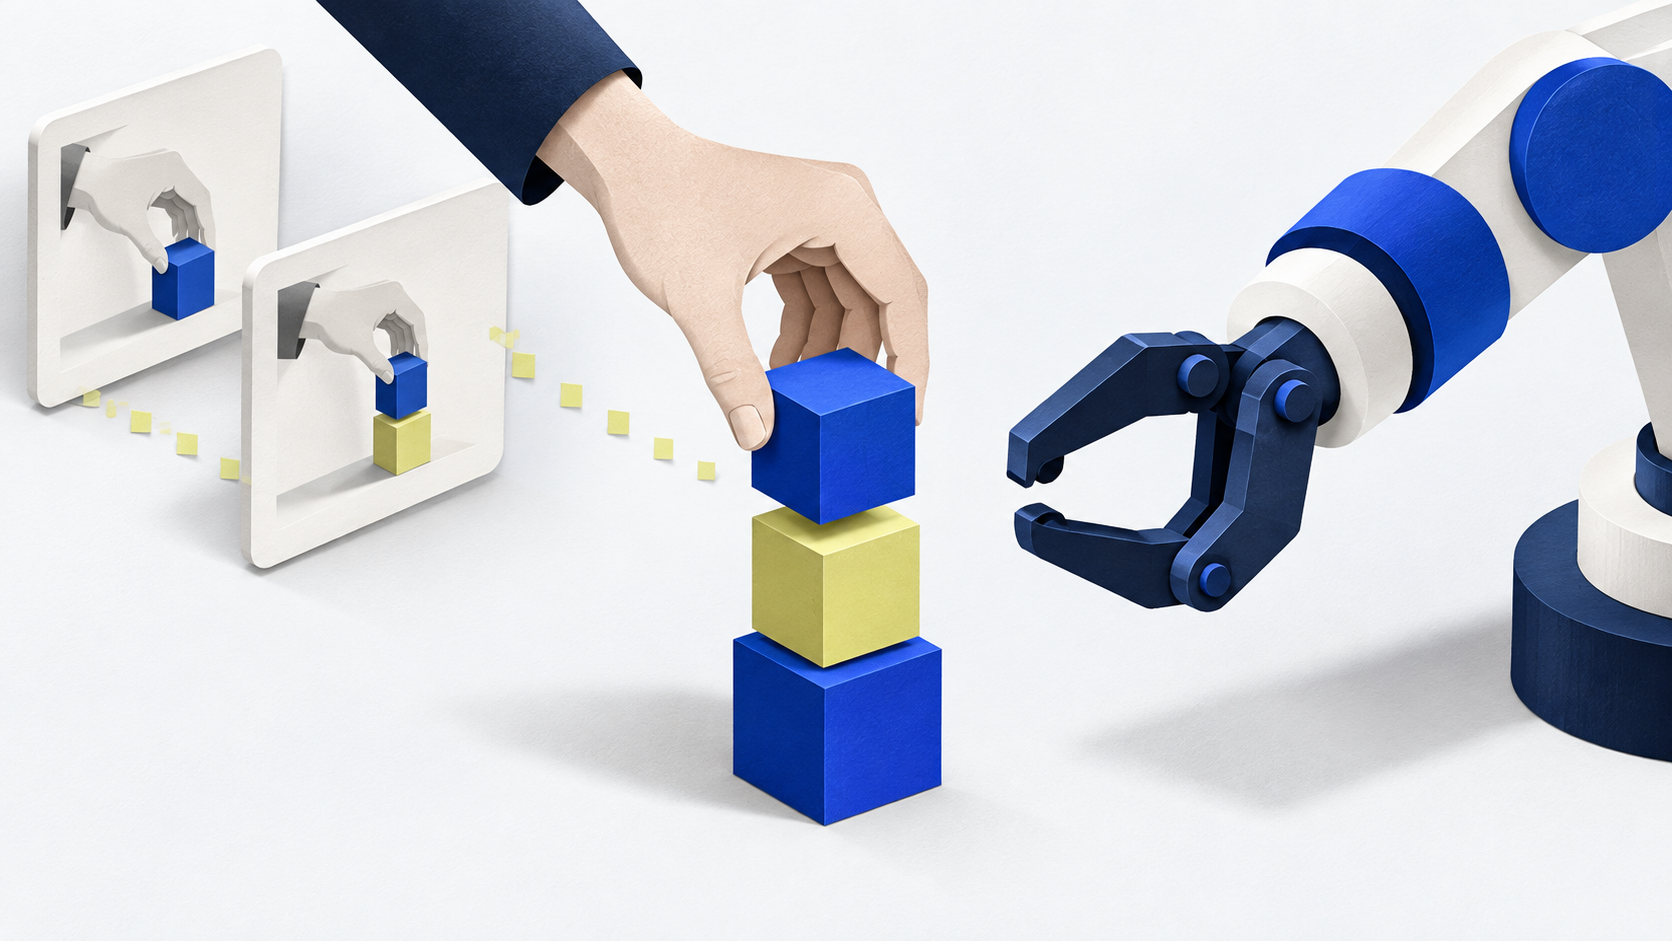
מערכת Workhorse מציגה גישה ללמידת פעולות המשלבות מגע עם חפצים ותנועה של הגוף כולו. במדור סרטוני הרובוטיקה של IEEE Spectrum מובא תיאור מטעם Hybrid Robotics, שלפיו המערכת לומדת מהדגמות אנושיות שנעשות ללא רובוט. הצוות מדווח על הדגמות ברובוט Unitree G1 ממשי: מיון ארגזים באמצעות הידיים ובעיטה, תפיסת ארגז שנזרק לעברו, וכן הפיכת מזוודה וטיפוס עליה.
מה עומד במרכז העבודה
התיאור מציב את העבודה מול קושי של רובוטים דמויי אדם: תכנון מניפולציה מרובת מגעים באמצעות תמונות צבע מנקודת המבט של הרובוט ומידע על מצב גופו. הפעולות המנויות ממחישות את היקף המשימה: לצד אחיזה בחפץ מופיעות גם פעולה ברגל ותנועה של הרובוט ביחס לחפץ. בכך, מוקד העבודה הוא השילוב בין טיפול בחפצים לתנועת הגוף, ולא רק ביצוע אחיזה בודדת.
מה אפשר ללמוד מההדגמות
לפי הצוות, ההדגמות האנושיות הן בסיס הלמידה. עם זאת, הביטוי ״ללא רובוט״ מתאר את ההדגמות שמהן לומדים; הביצועים המתוארים נעשו על רובוט פיזי. הקטע אינו מפרט כיצד נאספו ההדגמות, כמה מהן נדרשו או כיצד הועבר המידע מהאדם לרובוט. לכן אין בו בסיס להעריך את עלות האימון, את קלות שחזור התהליך או את היכולת ללמוד משימות נוספות.
הגבול בין תצוגת יכולת לשימוש מעשי
המקור שסופק הוא סקירת סרטונים מאת Evan Ackerman ב־IEEE Spectrum, ובה תיאור המיוחס ל־Hybrid Robotics. הוא אינו כולל שיעורי הצלחה, מספר ניסיונות, תנאי ניסוי מפורטים או אימות עצמאי. גם לא מתואר בו שימוש מסחרי. ההדגמות מצביעות על כיוון מחקרי של שילוב תנועת הגוף במניפולציה, אך אינן מאפשרות לקבוע עד כמה הביצועים עקביים, כיצד הם משתנים עם חפצים אחרים או אם המערכת מתאימה לעבודה רציפה מחוץ להדגמה.
המקורות שלנו
המקור, סוג העדות ותאריך הבדיקה זמינים כדי שתוכלו לבדוק בעצמכם.
- IEEE Spectrum Roboticsדיווח עיתונאי · נבדק 9 באוקטובר 2026
מצאתם טעות או מידע שהתעדכן? שלחו תיקון. תיקונים מהותיים יתועדו כאן.