
איך לצפות בסרטון של רובוט בלי ליפול להייפ
סרטון מראה שמשהו התרחש. כדי לדעת מה הוא מוכיח, צריך לבדוק את המשימה, העריכה, התפעול והתנאים.
איך רובוטים רואים, לומדים ונעים, ואיך לקרוא מפרט או סרטון הדגמה.
סרטון מראה שמשהו התרחש. כדי לדעת מה הוא מוכיח, צריך לבדוק את המשימה, העריכה, התפעול והתנאים.
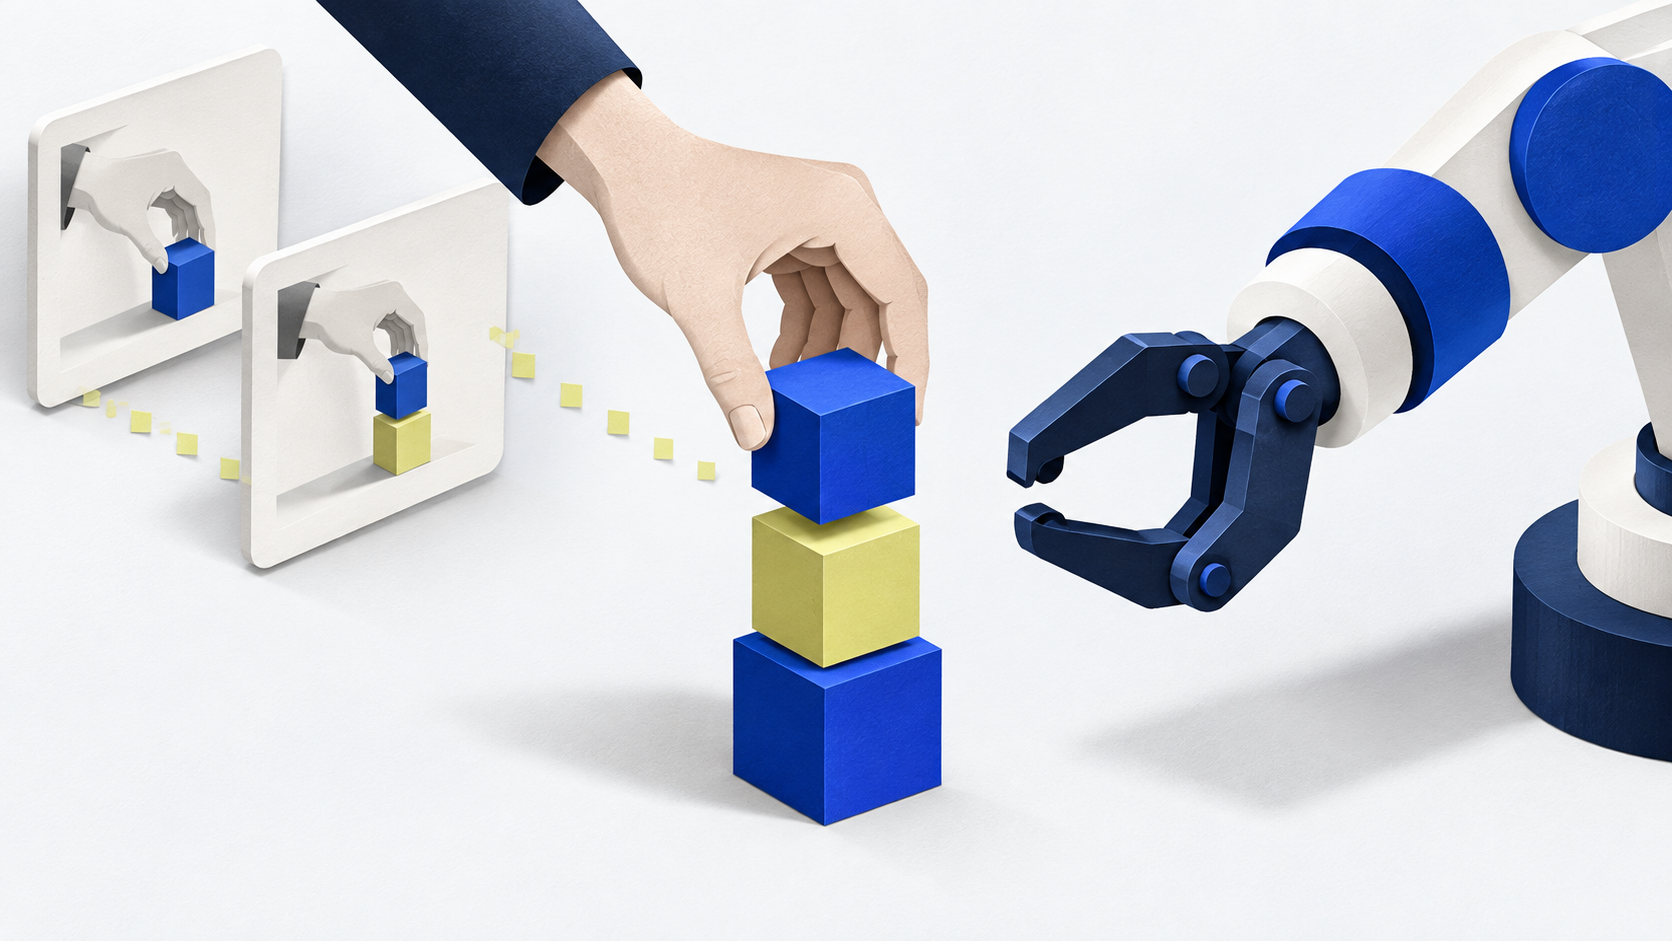
מהדגמה אנושית ועד ניסוי בסימולציה: מסלולי הלמידה שונים, וההצלחה נמדדת במה שהרובוט עושה אחרי האימון.
מטען, טווח הגעה, חזרתיות וזמן עבודה מודדים דברים שונים. מדריך לקריאת המספרים לצד התנאים שמעניקים להם משמעות.
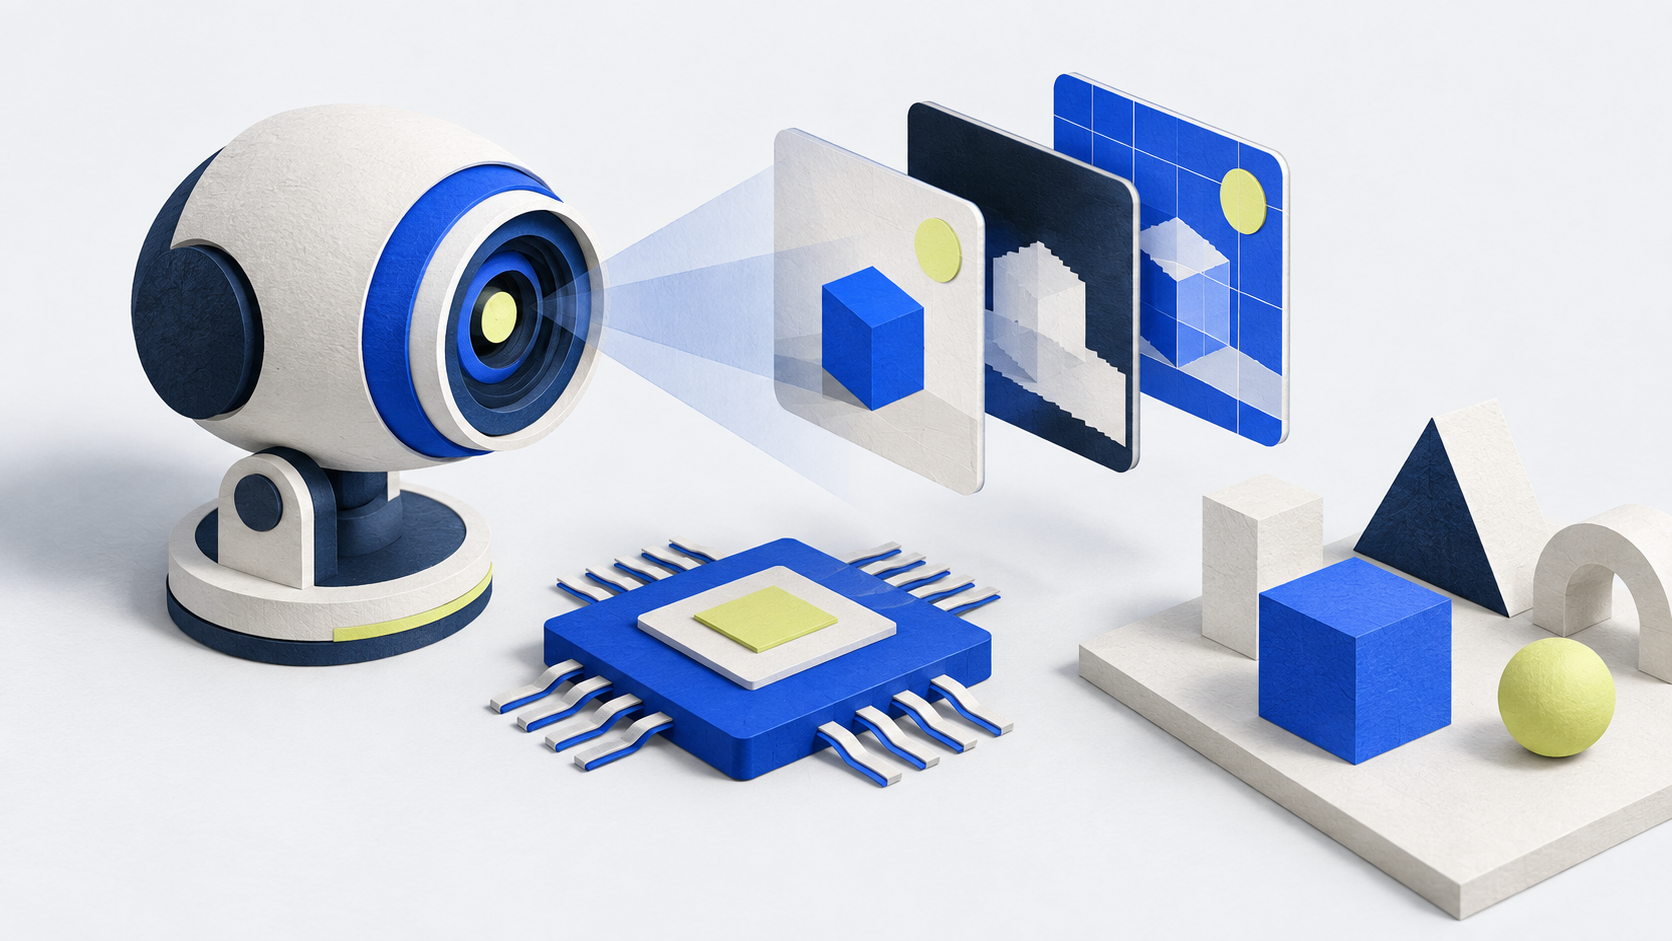
מצלמה מספקת מדידה. תפיסה הופכת מדידות לתמונה שימושית של הסביבה, עם שגיאות וחוסר ודאות שחייבים לנהל.
תיאורי היישומים של ABB מספקים נקודת פתיחה להשוואה בין זרועות בעלות שישה צירים, רובוטי SCARA, דלתא ורובוטי משטוח. המדריך מציע דרך להפוך אותם לשאלות בדיקה, בלי להסיק מהם התאמה מוכחת למשימה מסוימת.
אחיזה משלבת גאומטריה, מגע, כוח והחלטות. יד שנראית אנושית אינה בהכרח הכלי המתאים לכל חפץ.
המראה האנושי הוא בחירה הנדסית. הוא יכול לעזור בסביבה שנבנתה לאנשים, אבל מוסיף אילוצים שלא קיימים בכל רובוט.
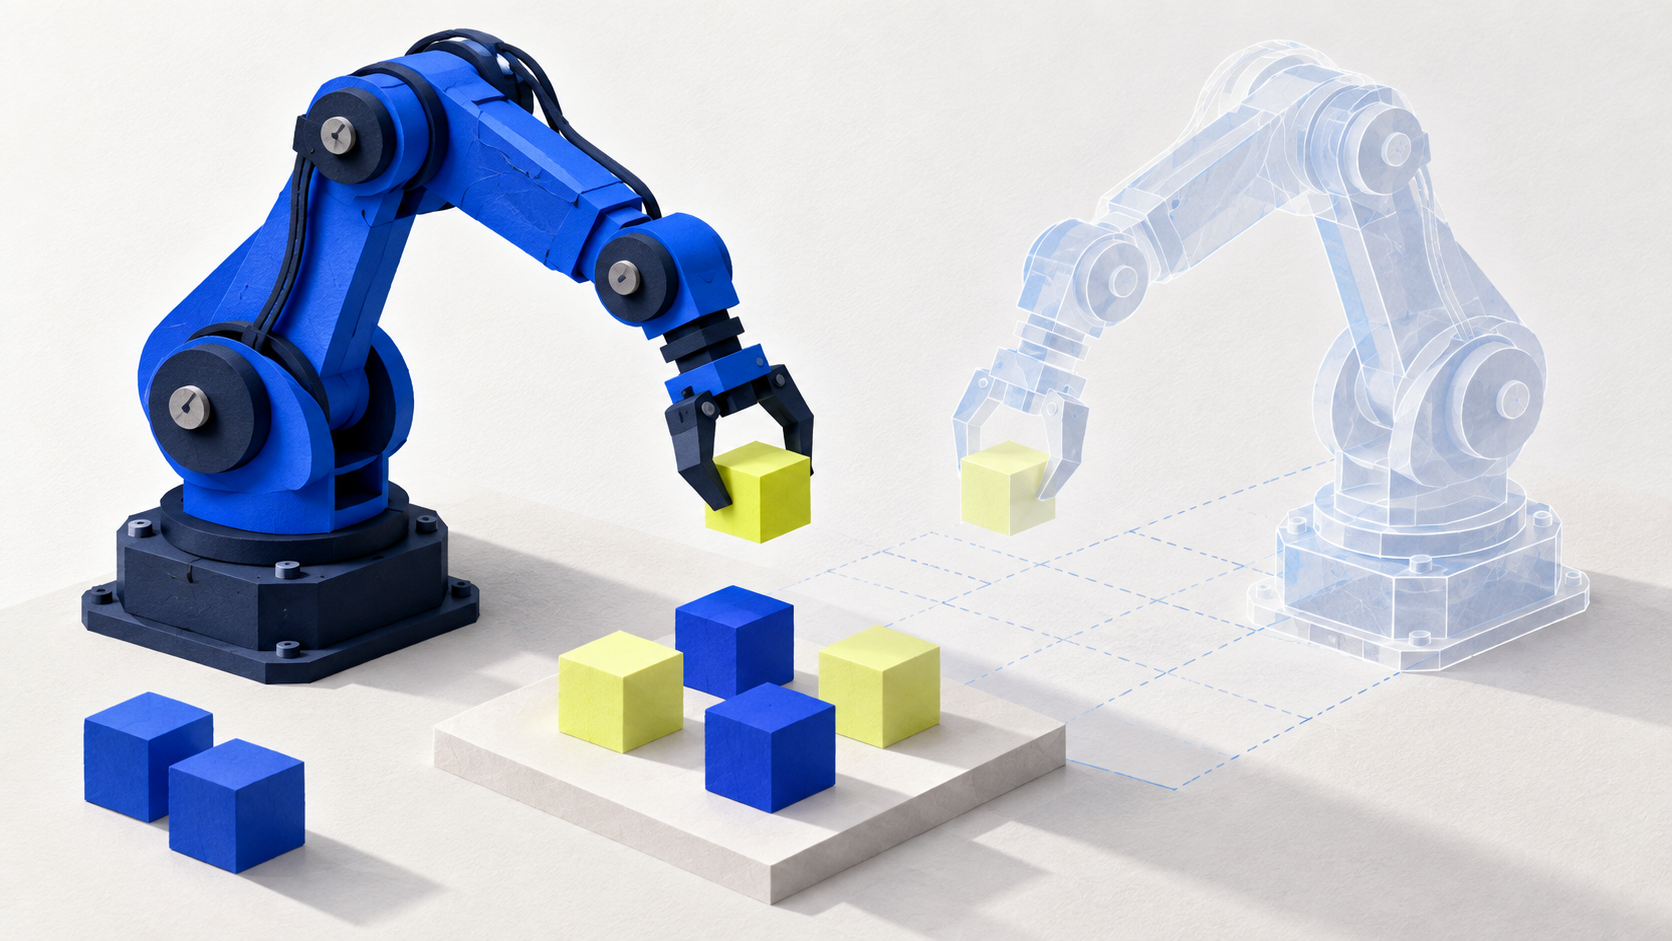
איך מתאמנים בעולם מדומה, מה מייצג תאום דיגיטלי, ולמה הצלחה על המסך עדיין צריכה לפגוש את המציאות.
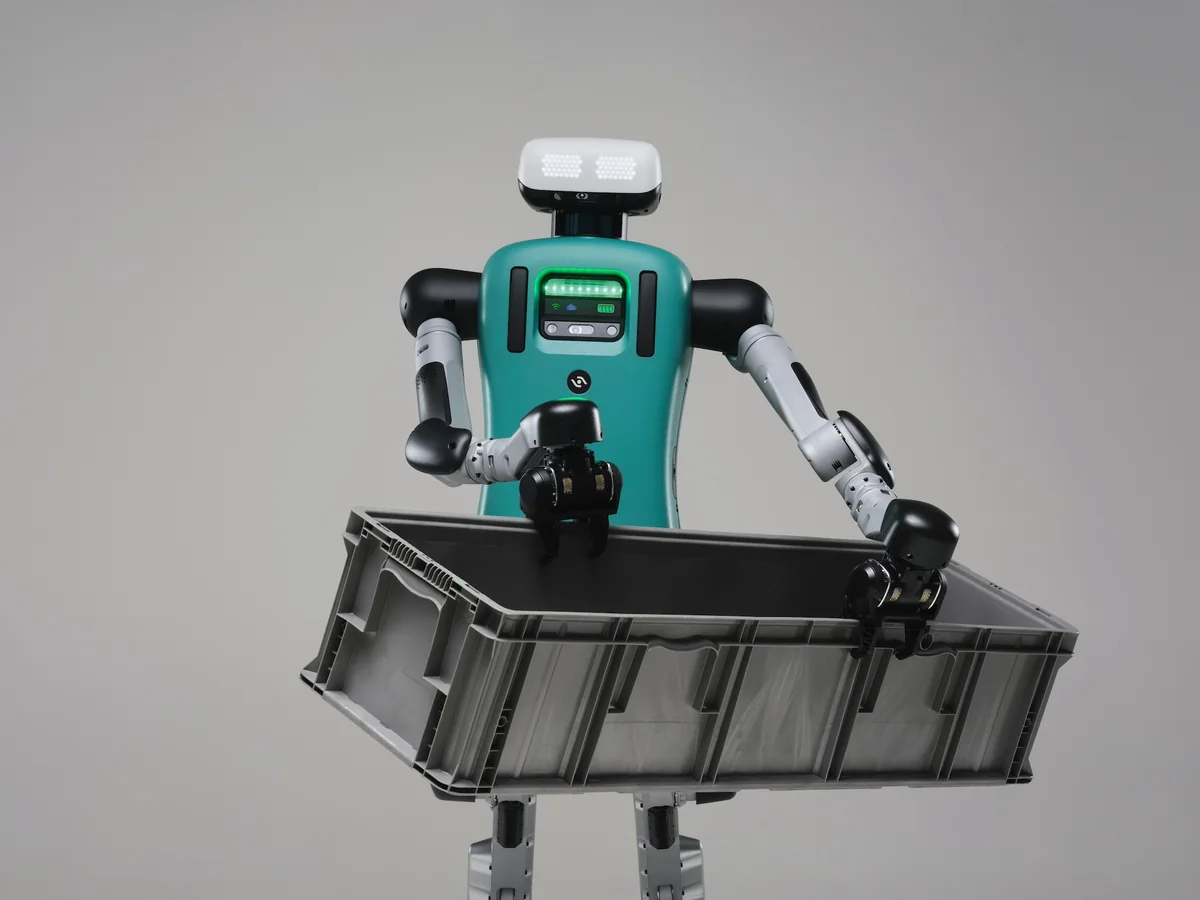
תצלום Digit להמחשת הנושא; הדור לא צוין. שינוי גודל ופורמט בלבד, ללא שינוי בתוכן
בינה מלאכותית פיזית מחברת בין הבנת הסביבה לבין פעולה בתוכה. כדי להבין את ההבטחה, צריך להפריד בין המודל, הגוף והמערכת ששומרת עליהם.
הדגמה מוצלחת היא תחילת השיחה. שילוב בסביבת עבודה מחייב הסתכלות על כל התהליך, כולל עזרה, תחזוקה ושינויים.
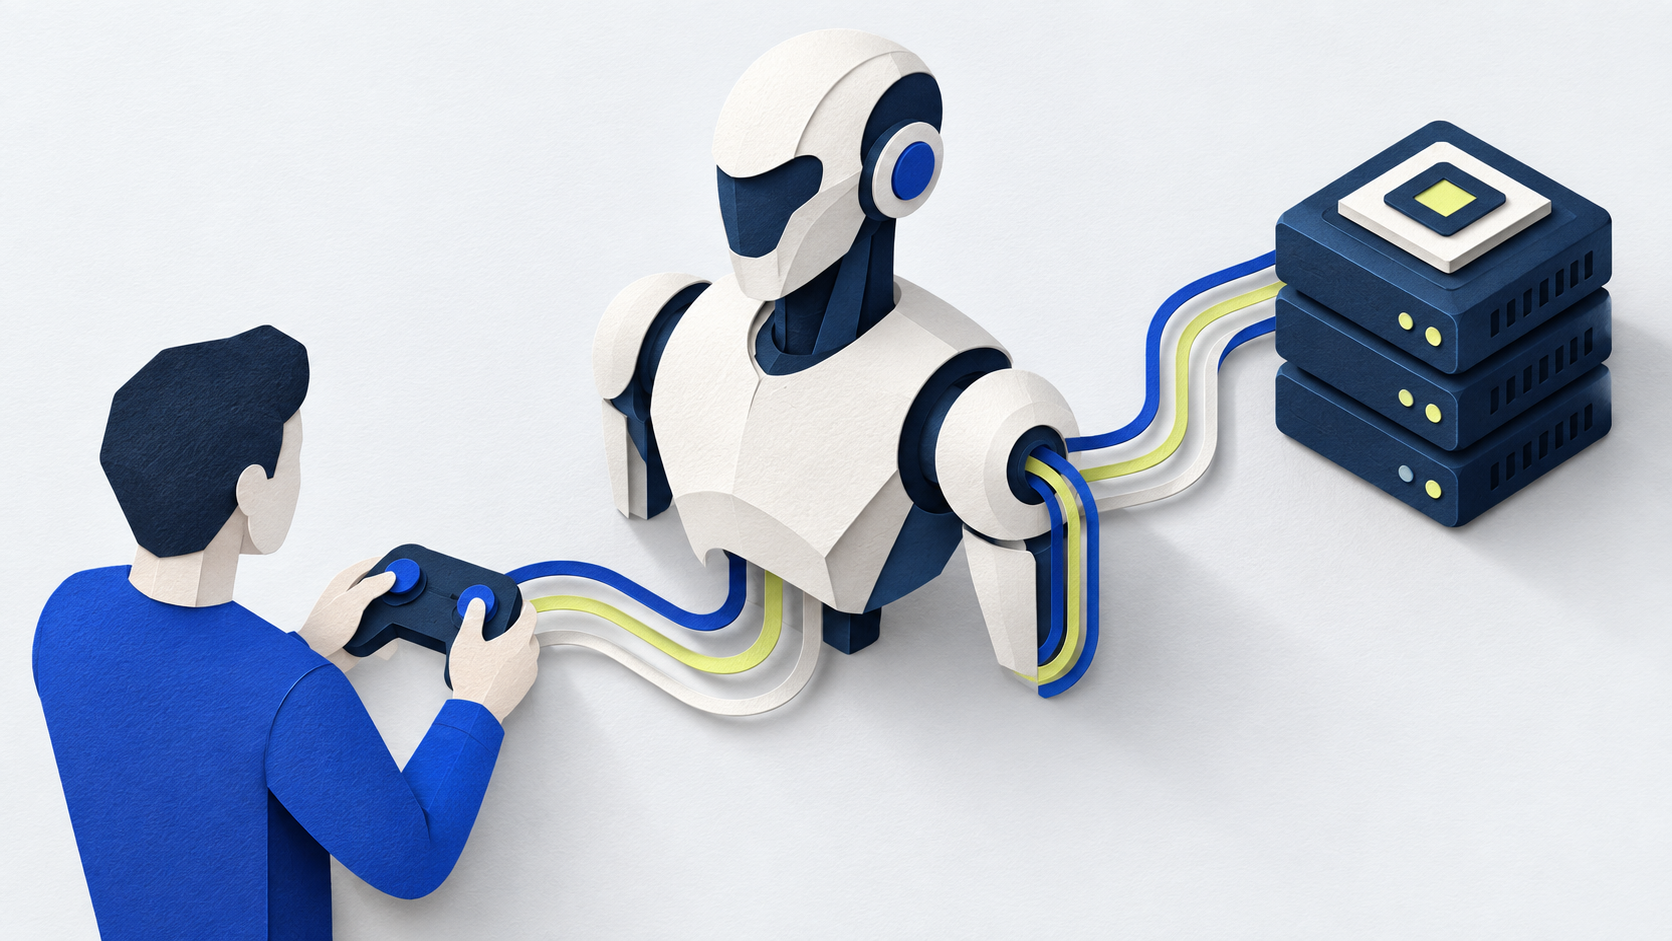
אדם יכול לכוון כל תנועה, לבחור יעד או לעזור רק כשיש תקלה. כך מזהים את חלוקת העבודה בין המפעיל למכונה.
לפני רשימת יכולות עתידית, כדאי להגדיר משימה אחת, להבין מי מפעיל אותה ולבדוק מה קורה כשמשהו משתבש.
בדיקה, מוכנות להסמכה והסמכה הן טענות שונות. מדריך לקריאת הודעות בטיחות דרך חמש שאלות: מה נבדק, בידי מי, לפי איזו מסגרת, באיזה שלב ובאיזה היקף — עם דוגמאות מפרסום NVIDIA והגבולות של המידע שסיפקה.
התאמת כלי לניכוש בלייזר מתחילה בחיבור לטרקטור, במבנה הערוגות ובזמן העבודה הזמין. מדריך לבדיקת LaserWeeder של Carbon Robotics על בסיס מפרט היצרן, עם הבחנה בין נתוני ביצועים מוצהרים לתוצאות שצריך לבדוק במשק.
מה יכול להשתבש סביב מכונה שנעה בעולם, למה כפתור אדום אינו תוכנית בטיחות, ואילו שאלות כדאי להכיר לפני הדגמה.
זיכרון שיחות, יוזמה והתאמה אישית מציבים שאלות על נוחות, פרטיות ושליטת המשתמש. מדריך לבדיקת התאמה, עם ElliQ כדוגמה ועל בסיס תיאורי היצרנית בלבד. הפרסום מיועד לטקסט בלבד, ללא נכסי מדיה.
האבקה רובוטית ישירה וטיפול רובוטי בכוורת פועלים בנקודות שונות של התהליך. מדריך להגדרת הצורך, לבדיקת התאמה לגידול ולתכנון ניסוי מקומי, על בסיס תיאורי Arugga ו־Beewise ובכפוף למגבלותיהם.
התאמת רובוט גמר לאתר תלויה גם במעברים, בשינוע, באספקת חומר ובזמן ההחלפה בין משימות. כך בונים בדיקת התאמה והדגמה מדידה, בעזרת מפרט EG7 של Okibo ותוך הפרדה בין טענות היצרן לבין תוצאות שנמדדו באתר.
קיפול מוצלח אחד אינו מספיק להערכת רובוט כביסה. מדריך לבניית בדיקה מתועדת של שונות בבגדים, זיהוי שרוולים מוסתרים, החלקת בד והתאוששות מכשל, על בסיס מאמר של Wai-keung Fung. רשימת הבדיקות היא הצעה מעשית, לא תקן או הוכחת ביצועים.
הצעת רובוטים כשירות צריכה להבהיר מה כלול בתשלום, כיצד מרחיבים ומצמצמים את הצי, ואיך בודקים את התוצאה במחסן. מדריך לבדיקת הצעה, המבוסס על תיאור השירות של Locus Robotics ומבחין בין טענות היצרן להתחייבויות שצריך לברר.
בחירת פלטפורמת רובוטיקה לכיתה דורשת בדיקה של החיבור, משימות הלמידה, התחזוקה וההתאמה לתלמידים. פרויקט RoboMeshA מספק דוגמאות לשאלות שכדאי לשאול, אך הדיווח עליו אינו מוכיח יעילות לימודית או זמינות מסחרית.
קצב אחיזה לבדו אינו מספר כמה עבודה הושלמה. מדריך לתכנון בדיקה רציפה: הגדרת הצלחה, בחירת עצמים, מדידת זמן ותיעוד ניסיונות חוזרים והתערבויות, עם טענות Eka Robotics כדוגמה שלא אומתה עצמאית.