
Universal Robots מציגה את Gen 7: שלוש זרועות וממשקי AI חדשים
החברה הציגה ב-IMTS פלטפורמה המעדכנת בקרה, ממשקי כלים וקישוריות, במטרה להקל על שילוב AI בתהליכי ייצור.
הכרזות על רובוטים, מחקרים ועדכוני תוכנה, עם קישור למקור והסבר על מה שנבדק.
החברה הציגה ב-IMTS פלטפורמה המעדכנת בקרה, ממשקי כלים וקישוריות, במטרה להקל על שילוב AI בתהליכי ייצור.
Figure הודיעה על שותפות לתשתית חישוב שתתמוך באימון מודלי Helix. תחילת הפריסה המתוכננת היא במחצית השנייה של 2027.
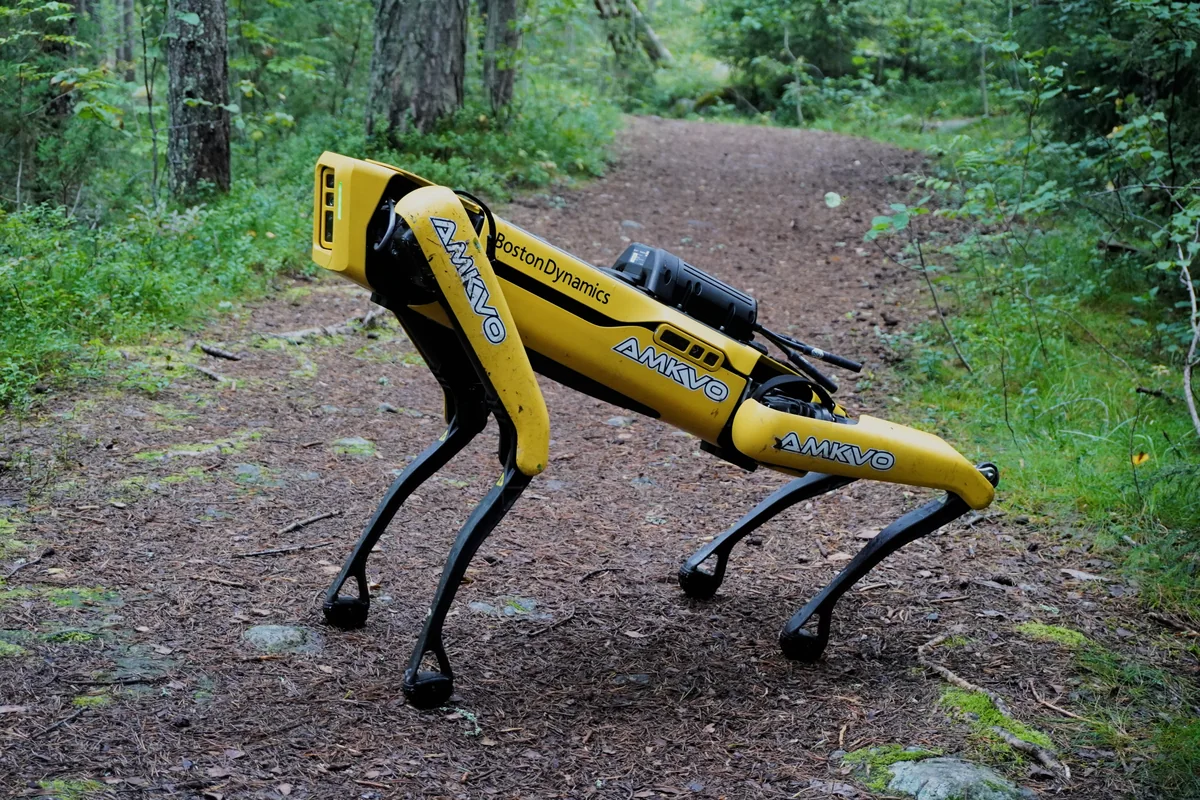
NVIDIA מדגימה תהליך אימון והערכה עם Spot, מדיניות בסיס ותיקוני למידה בחיזוק.
המדריך של NVIDIA מציג אימון נוסף והרצה מקומית על Jetson Thor, לצד תוצאת הערכה מוגבלת בסימולציה.
עדכון התוכנה של NVIDIA מוסיף עיבוד וידאו מואץ ב־Python וכלים למדידת שרשרת עיבוד הווידאו.
NVIDIA מפרטת כיוון מחקר שמחבר חיזוי וידאו עם הפקת פעולות רובוטיות.
Google מפרידה בין שכבת תכנון ותיאום לבין מודל הפעולה שמפעיל את הרובוט.
NVIDIA מציגה תשתית GPU להדמיית מכשור ואנטומיה, עם הפרדה בין חישוב פיזיקלי לווידאו מחולל.
מערכת פתוחה של Pollen Robotics מתעדת פעולות באמצעות תפסן ידני ומפיקה נתונים בפורמט LeRobot.
מסגרת ההערכה של NVIDIA מוסיפה משימות לפי יכולת ומדדים לאיכות התנועה והביצוע.
תהליך הפיתוח שהוצג ביולי נועד לצמצם את עבודת החיבור בין כלי הלמידה של רובוטים דמויי אדם.
הגרסה מיולי מחברת מודלים חדשים, הערכה בסימולציה ותיקונים אנושיים לתהליך למידה אחד.