להגיע לחפץ זו רק ההתחלה
זרוע יכולה להגיע ליד חפץ בלי להצליח להרים אותו. אחרי ההגעה צריך לבחור נקודות מגע, לסגור את האוחז, להעביר עומס ולשמור על החפץ בתנועה. כל שלב נשען על הנחות שונות. כשצופים בהדגמה, כדאי להפריד בין מיקום היד לבין איכות האחיזה. גם הנחה מוצלחת בסוף אינה מספרת לבדה אם החפץ נלחץ, החליק או דרש ניסיון חוזר שלא הוצג.
הכלי בקצה משנה את המשימה
אפשר לאחוז באמצעות אצבעות, צבת, יניקה או כלי ייעודי. אין סיבה לצפות מכל הכלים לבצע אותן משימות. אריזה שטוחה, בד רך וחפץ קטן דורשים אינטראקציות שונות. במקום לשאול אם יד מסוימת ״טובה יותר״, מועיל לשאול לאיזו משפחת חפצים היא תוכננה. גם בזרוע מסחרית חשוב להבחין בין נתוני הזרוע לבין נתוני הכלי והציוד שמחוברים אליה.
כוס אחת, כמה בעיות שונות
דמיינו כוס ריקה על שולחן, ואז אותה כוס מלאה עד הקצה. המראה החיצוני דומה, אבל המשימה שונה: יש לשמור גם על התכולה. עכשיו דמיינו כוס בעלת ידית לעומת כוס ללא ידית. התרחישים המומצאים האלה עוזרים לזהות אילוצים, אך אין להסיק מהם כיצד מוצר כלשהו יתנהג. מבחן שימושי צריך לתאר את החפץ המדויק ואת תנאי ההצלחה, כולל מה מותר שיקרה בדרך.
יותר מפרקים אינם ציון הצלחה
דרגות חופש מתארות אפשרויות תנועה עצמאיות. הן יכולות להרחיב את התנועות האפשריות, אבל מוסיפות גם דרישות של שליטה, חישה ומכניקה. מפרט שמונה אצבעות או מנועים אינו מספר כמה חפצים נבדקו, כמה זמן ארכה פעולה ומה היה שיעור הכשל. כשנתון כזה מופיע בכותרת, כדאי להתייחס אליו כמידע מבני ולחפש בנפרד עדות לביצוע משימה.
לא רק כמה אפשר להרים
מטען מוצהר צריך להיקרא עם תנאי התצורה והמדידה. משקל הכלי עצמו, אופן החיבור ומיקום העומס עשויים להיות רלוונטיים למערכת. אין להעביר ערך בין זרועות או בין מצבי עבודה בלי תיעוד. שתי מכונות שמופיע לידן אותו מספר קילוגרמים אינן בהכרח מסוגלות לבצע אותה פעולה לאורך אותו טווח. בטבלת השוואה חסרון תנאים חשוב לא פחות מחסרון מספר.
מה הופך הדגמת אחיזה למועילה
חפשו חפצים מוגדרים, שונות בסידור, מספר ניסיונות ותיאור של עזרה אנושית. בדקו מה קורה כשאחיזה נכשלת והאם הרובוט יודע לזהות זאת. אם מוצג רק חפץ אחד במיקום קבוע, אפשר להעריך את ההישג בתוך הגבול הזה. הרחבה למשימות אחרות דורשת עדות נוספת. זו גם הסיבה שבפרופילים אנחנו משאירים יכולת לא מוכחת מחוץ לרשימת העובדות, אפילו כשהיד נראית מרשימה מאוד.
המקורות שלנו
המקור, סוג העדות ותאריך הבדיקה זמינים כדי שתוכלו לבדוק בעצמכם.
- MoveIt: תכנון תנועהמקור מחקרי · נבדק 16 בספטמבר 2026
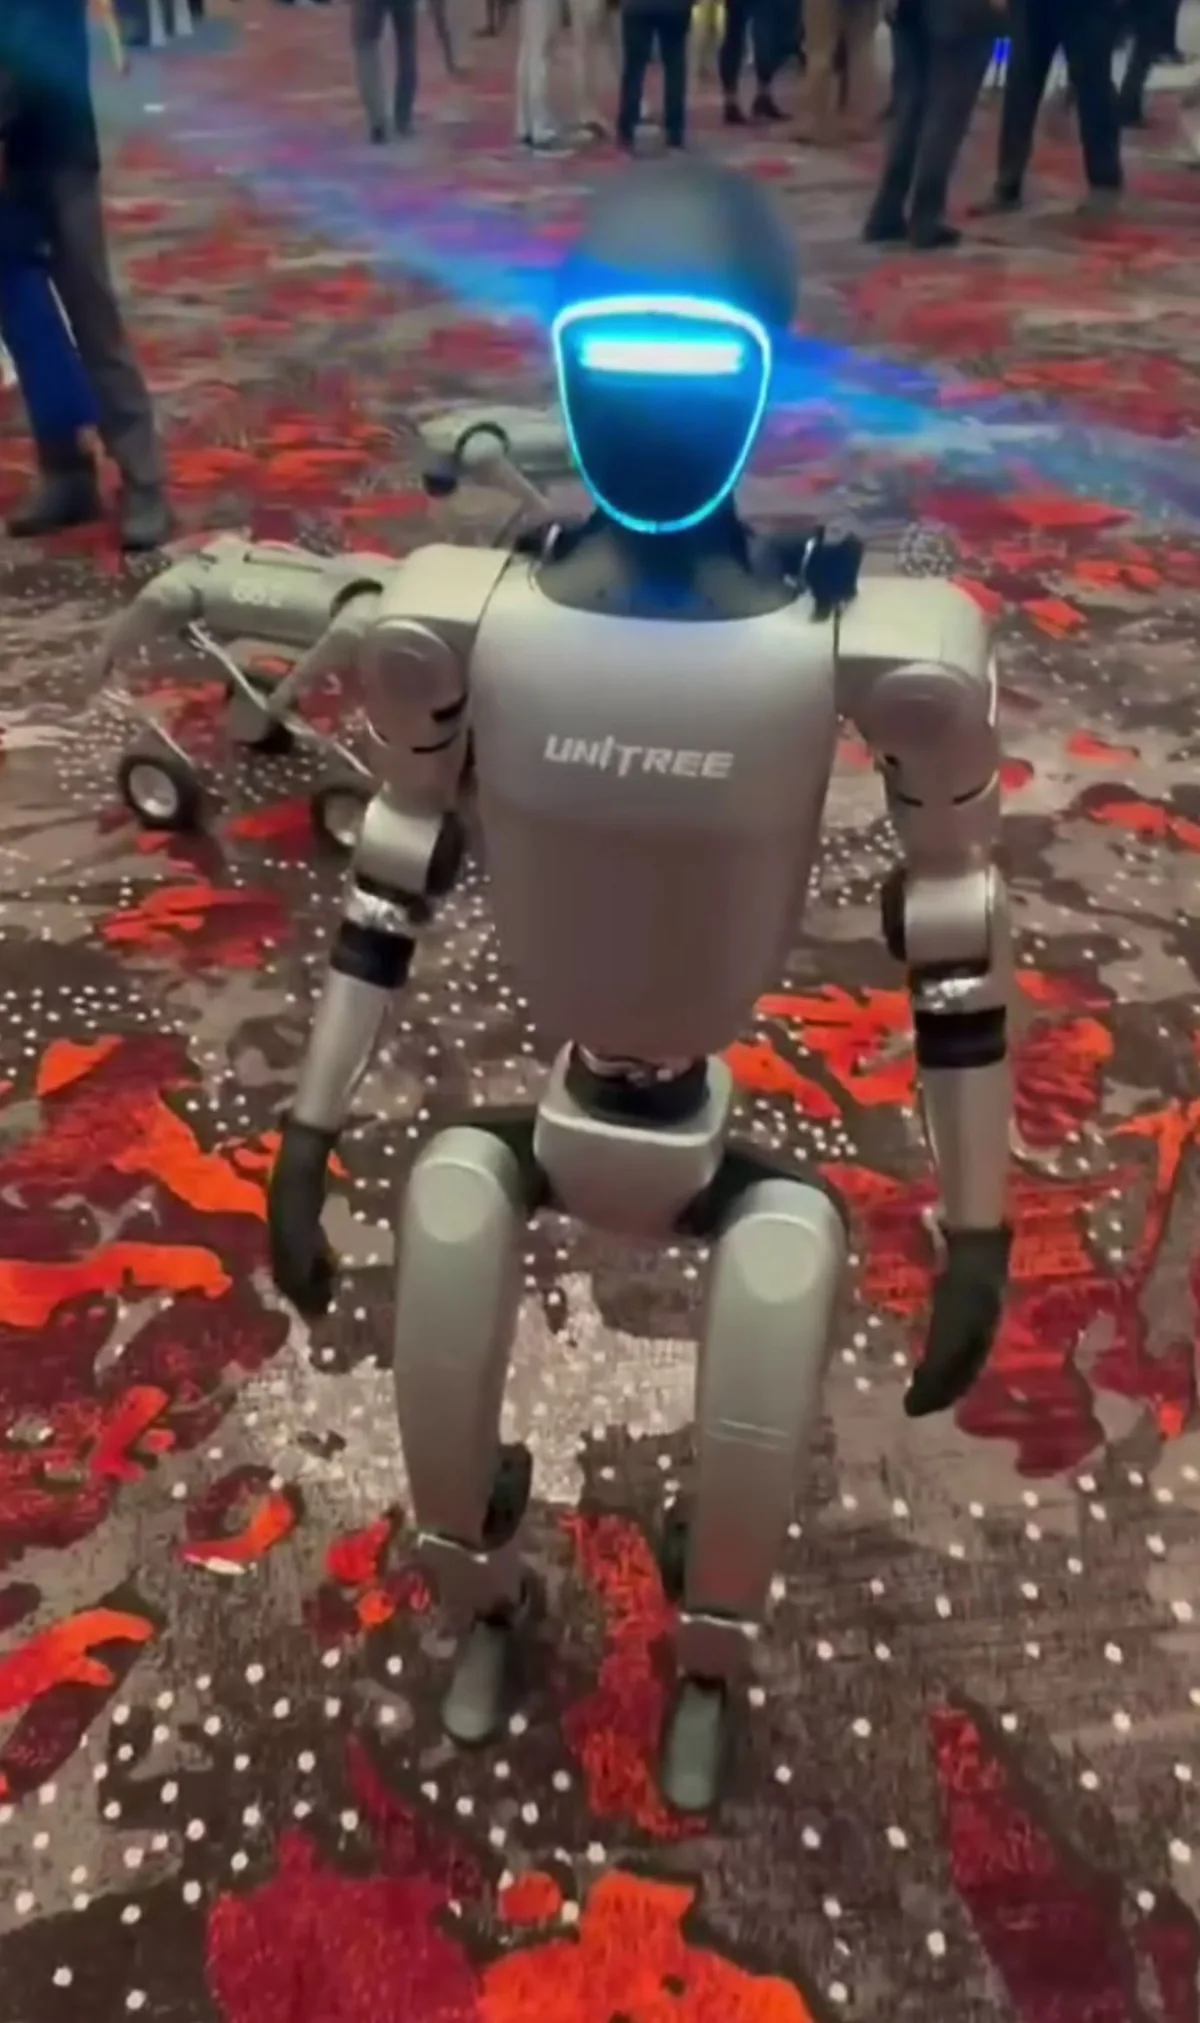
- Unitree: מפרט G1מקור יצרן · נבדק 16 בספטמבר 2026
- Universal Robots: UR20מקור יצרן · נבדק 16 בספטמבר 2026
מצאתם טעות או מידע שהתעדכן? שלחו תיקון. תיקונים מהותיים יתועדו כאן.