מה הוכרז
ב־30 ביולי הכריזה Google על Gemini Robotics ER 2, מודל חשיבה לרובוטיקה שפועל כשכבת תכנון ברמה גבוהה. הוא יכול לקבל זרמי מידע, לתכנן משימה בת כמה שלבים ולהפעיל כלים. בזמן ההכרזה הוצעה גישה למפתחים דרך Gemini API ו־Google AI Studio. זהו פרסום נפרד מההכרזה על מודל הפעולה Gemini Robotics 2.
מה עושה שכבת התכנון
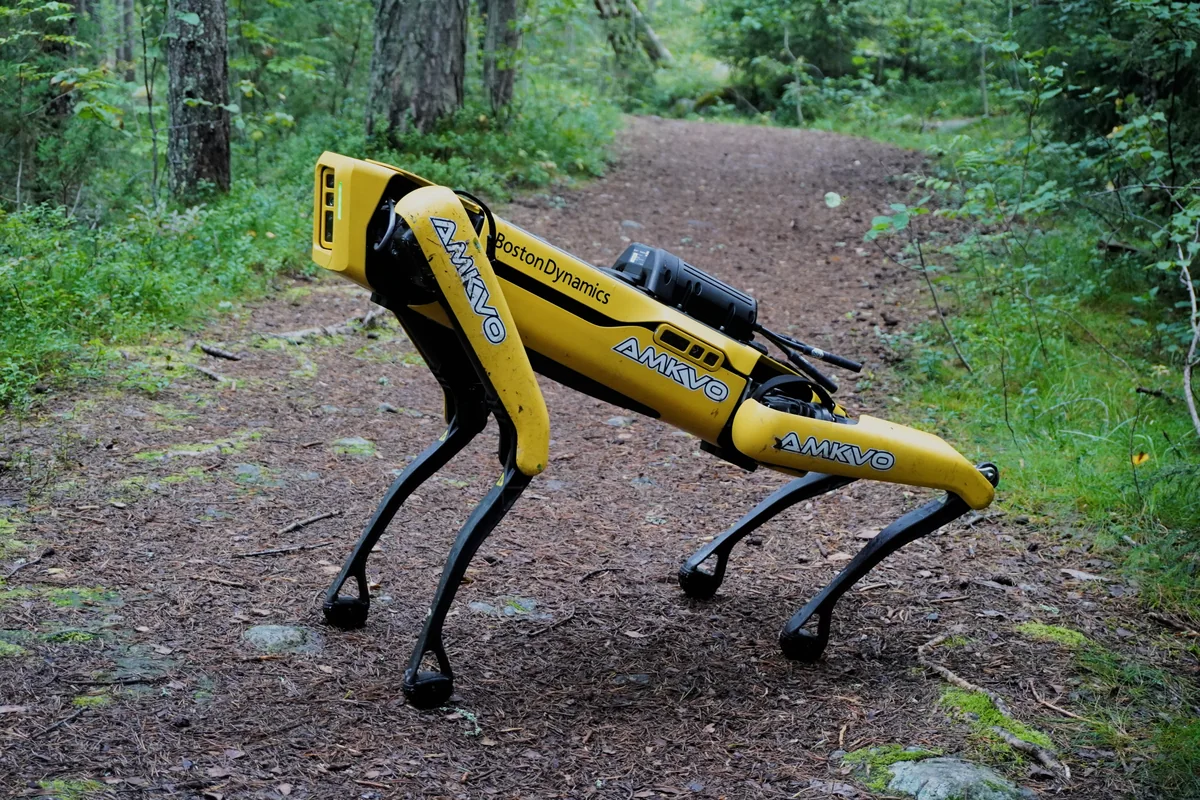
ER 2 מתזמן פעולות ומעביר את הביצוע למודל VLA או לממשק שליטה קיים. לפי Google, מעקב אחר וידאו רציף מאפשר לבדוק התקדמות ולבחור מתי לעבור לשלב הבא. בהדגמה עם Spot נעשה שימוש בממשקי הניווט והזרוע שלו. כך יש הפרדה בין הבנת הבקשה לבין המנגנון שמפיק את התנועה בפועל בכל רגע.
תיאום אינו שליטה מלאה
הפרסום כולל גם תיאום בין רובוטים, אך עצם קיום מודל מתכנן אינו מעניק לכל גוף יכולת לבצע כל פעולה. ההצלחה תלויה בכלים שהמפתח חושף, במצב שמתקבל מהשטח ובבקר שמבצע את התנועה. Google מציגה הערכות והדגמות משלה; אין כאן בדיקה עצמאית של אמינות רציפה, או התחייבות שתכנון מילולי ימנע שגיאה פיזית.
המשמעות לרובוטיקה
פרשנות: המבנה הזה מסביר כיצד אפשר לחבר AI כללי לרובוט שכבר יודע לנוע ולהפעיל זרוע. השכבה העליונה בוחרת רצף ומזהה שינוי, בעוד שכבות אחרות אחראיות לביצוע. בעת בחינת מערכת כדאי לברר מי מאשר פעולה, מי מזהה תקלה ומי עוצר את הגוף. אלה שאלות שונות מהשאלה עד כמה השיחה עם הרובוט נשמעת טבעית.
המקורות שלנו
המקור, סוג העדות ותאריך הבדיקה זמינים כדי שתוכלו לבדוק בעצמכם.
- Google DeepMind | פרסום המקורמקור רשמי · נבדק 16 בספטמבר 2026
מצאתם טעות או מידע שהתעדכן? שלחו תיקון. תיקונים מהותיים יתועדו כאן.