שתי שכבות משלימות
משפחת Robotics כוללת עבודת מחקר על הפקת פעולות, ואילו ER עוסקת בחשיבה ובתיאום ברמה גבוהה. המודל המתכנן יכול לקרוא לממשקי רובוט קיימים; היכולת הפיזית עדיין תלויה בחומרה ובבקר.
מפת המחקר והשותפים
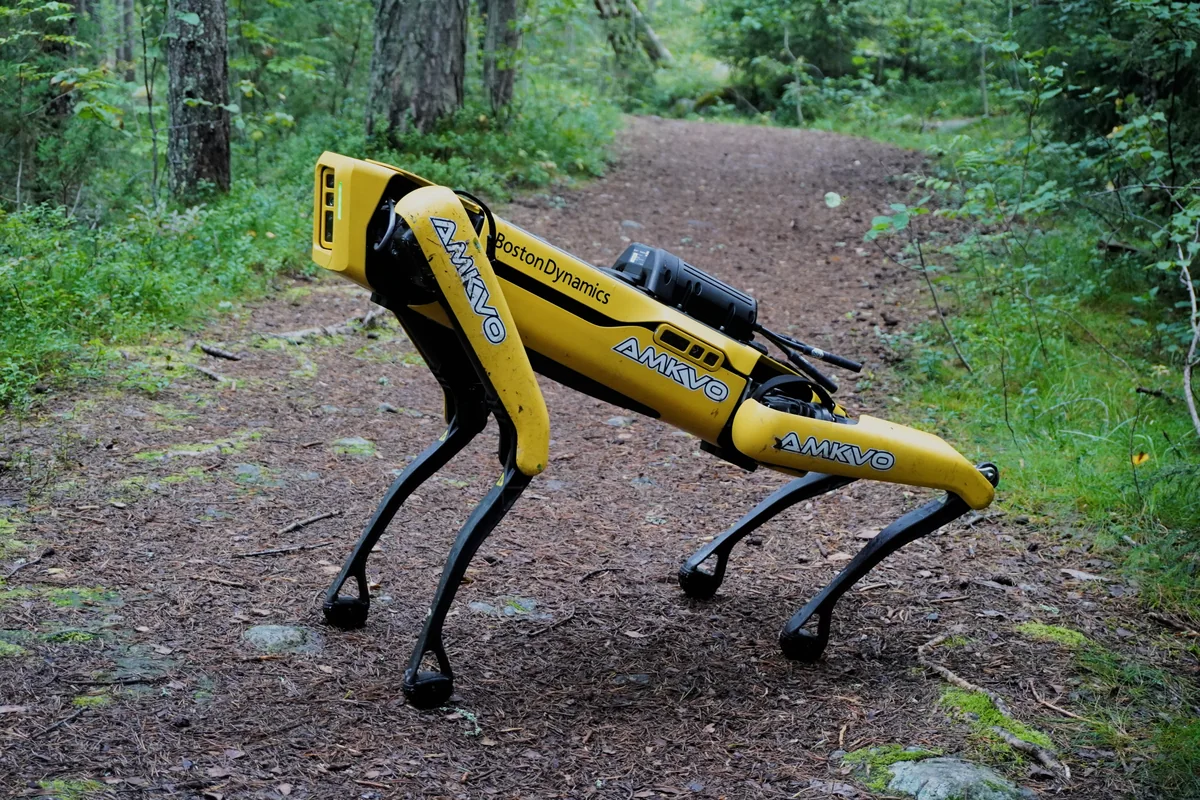
עמוד הפלטפורמה מבחין גם בגרסת On-Device שנועדה להרצה מקומית על חומרה רובוטית. הוא מציג שותפויות מחקר עם Apptronik ו־Boston Dynamics לצד מפתחי חומרה נוספים. החיבור בין הבנת שפה, תפיסה חזותית ופעולה מאפשר לחקור ביצוע משימות מגוונות. אלה מסלולי מחקר ואינטגרציה: יש לברר איזו גרסה זמינה, לאיזה ממשק היא מתחברת וכיצד נבדקה. יכולת שהודגמה על גוף מסוים אינה מועברת אוטומטית לכל רובוט שמופיע באותו אתר.
הקשר למוצר
גישה למודל דרך API היא כלי למפתחים. היא אינה רכישה של רובוט ואינה הוכחה שכל פלטפורמה תואמת אליו. פרופיל זה מתמקד בתוכנה ובמחקר ולא מציג את Google DeepMind כיצרנית של Spot.
המקורות שלנו
המקור, סוג העדות ותאריך הבדיקה זמינים כדי שתוכלו לבדוק בעצמכם.
- Google DeepMind | תיעוד הפלטפורמהמקור רשמי · נבדק 16 בספטמבר 2026
מצאתם טעות או מידע שהתעדכן? שלחו תיקון. תיקונים מהותיים יתועדו כאן.