
מה NVIDIA הציגה
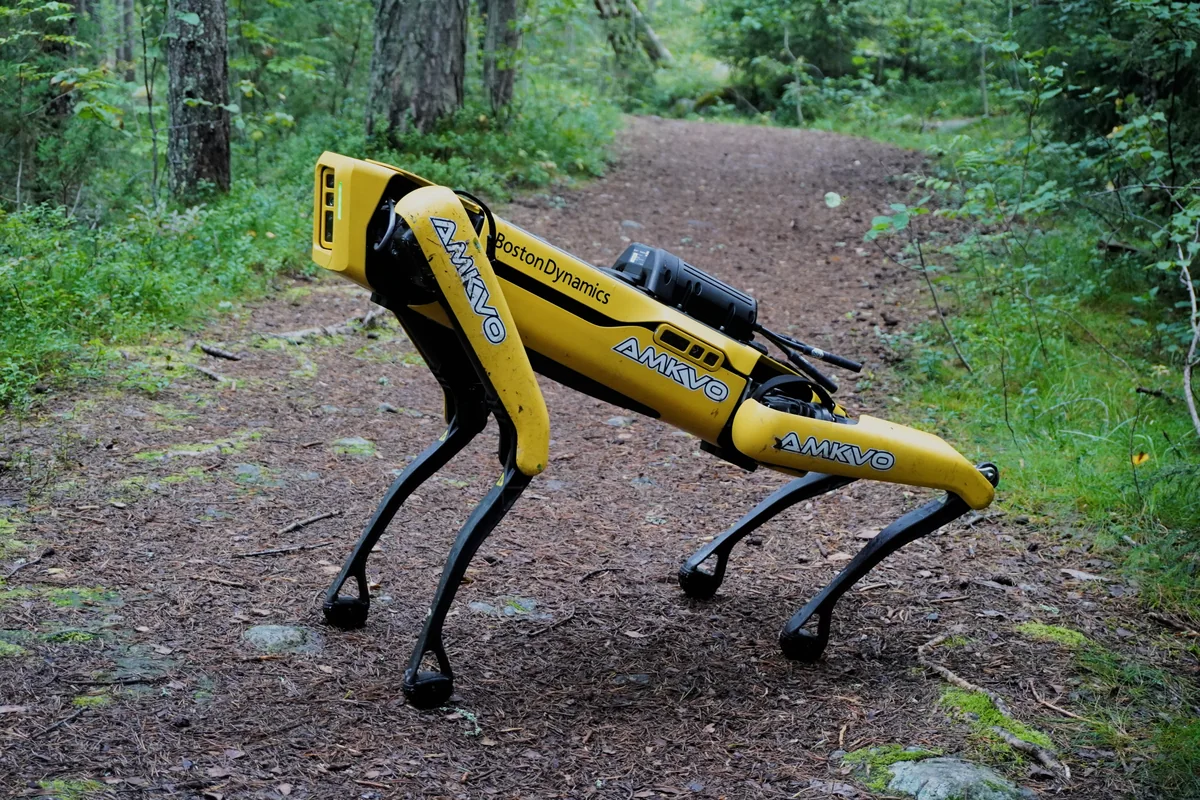
ב־26 באוגוסט פרסמה NVIDIA מדריך ל־COMPASS, מסגרת להתאמת יכולות ניווט בין רובוטים וסביבות. התהליך מתחיל במדיניות X-Mobility מאומנת ומוסיף מדיניות תיקון באמצעות למידה בחיזוק. במקום ללמוד כל התנהגות מחדש, רכיב נוסף מתמקד בפער שבין הידע הקיים לבין הגוף והסביבה המסוימים. Spot של Boston Dynamics משמש רובוט ייחוס במדריך.
איפה נכנסים סוכני AI
סוכן תכנות מסייע להכין את סביבת הפיתוח, לבדוק תלות בתוכנה, להריץ ניסוי קצר ולהשוות גרסאות מאומנות. האדם מאשר שלבים כמו קבלת הסצנה וקידום המדיניות. בזמן הניווט עצמו פועלים המדיניות והבקר של הרובוט, ללא סוכן התכנות. ההבחנה חשובה: אוטומציה של עבודת הפיתוח שונה מקבלת החלטות תנועה בזמן אמת בשטח.
מה בודקים בדרך
המדריך משווה את המדיניות הבסיסית ואת התיקונים באותם תנאי ניסוי. המדדים כוללים הגעה ליעד, נפילות וזמן תנועה. הוא מציג סביבה מובנית ומסלולים לסצנות נוספות, אך מעבר לגוף אחר עדיין מחייב ממשקים, חיישנים והתאמת הגדרות. קיום דוגמת Spot אינו הודעה על עדכון מסחרי לכל רובוטי Spot או על אישור הפעלה באתר לקוח.
המשמעות לרובוטיקה
פרשנות: ניווט מועיל דורש יותר מהליכה יציבה: הרובוט צריך להבין היכן הוא ולנוע ליעד בלי להיתקע. השיפור התהליכי הוא האפשרות לשמר ידע קודם ובו בזמן למדוד את מחיר ההתאמה. אם ניתן לשחזר את ההשוואה, צוותים יכולים לזהות מהר יותר מתי התיקון עוזר ומתי הוא יוצר כשל חדש.
המקורות שלנו
המקור, סוג העדות ותאריך הבדיקה זמינים כדי שתוכלו לבדוק בעצמכם.
- NVIDIA | פרסום המקורמקור רשמי · נבדק 16 בספטמבר 2026
מצאתם טעות או מידע שהתעדכן? שלחו תיקון. תיקונים מהותיים יתועדו כאן.