מאיסוף נתונים להפעלת רובוט
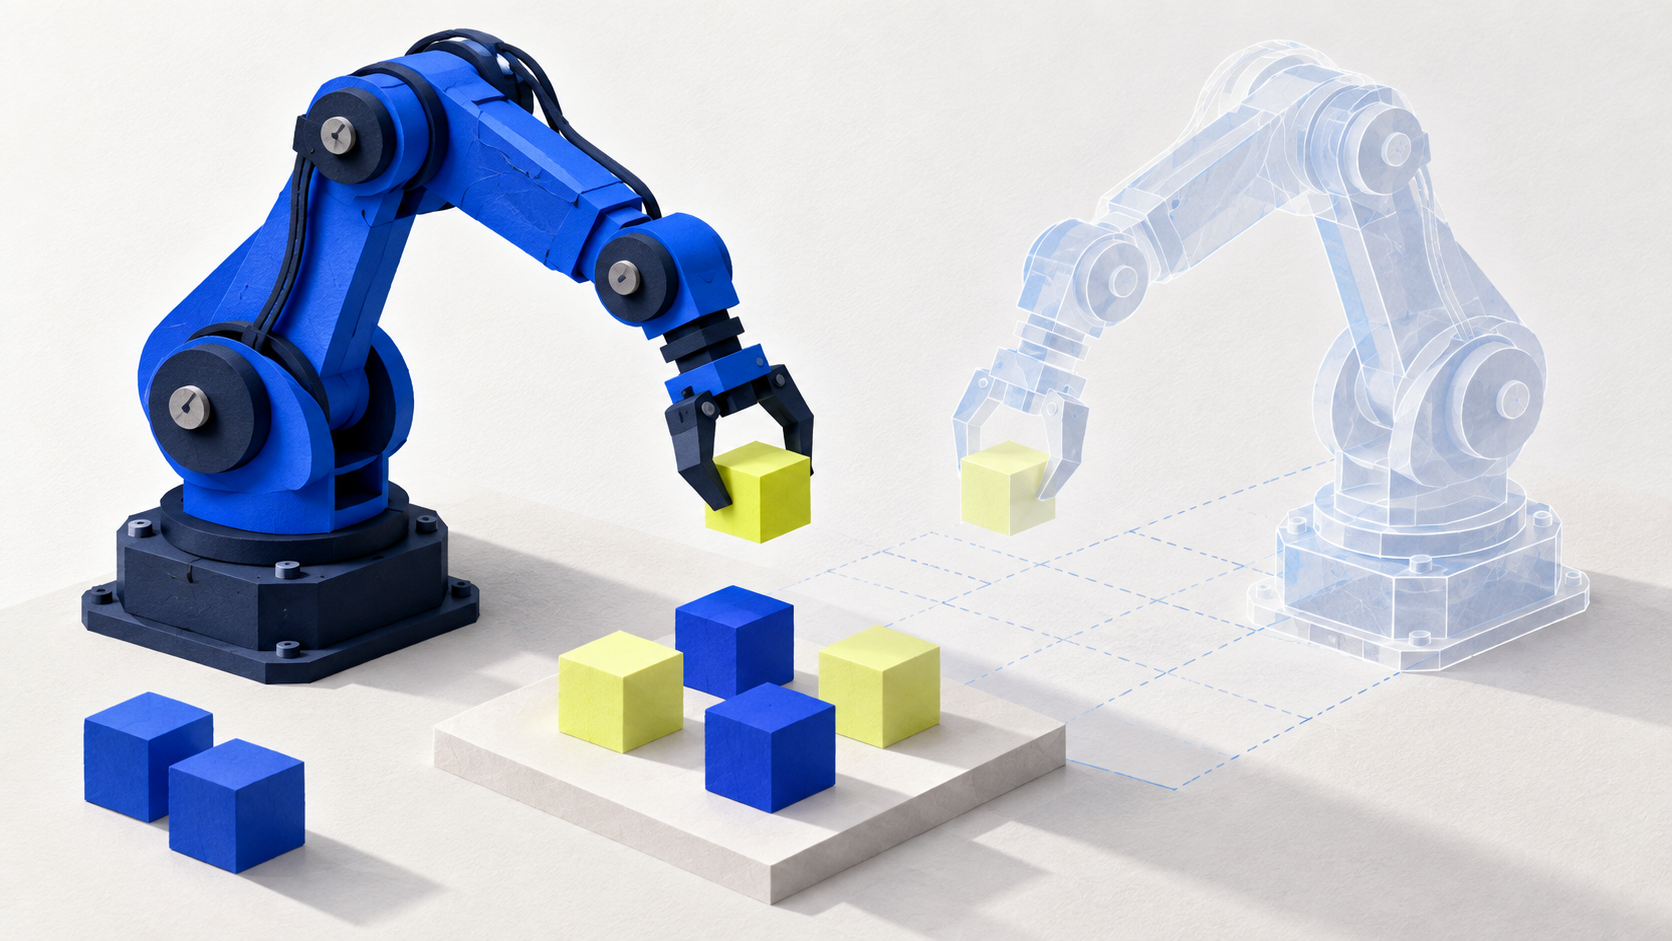
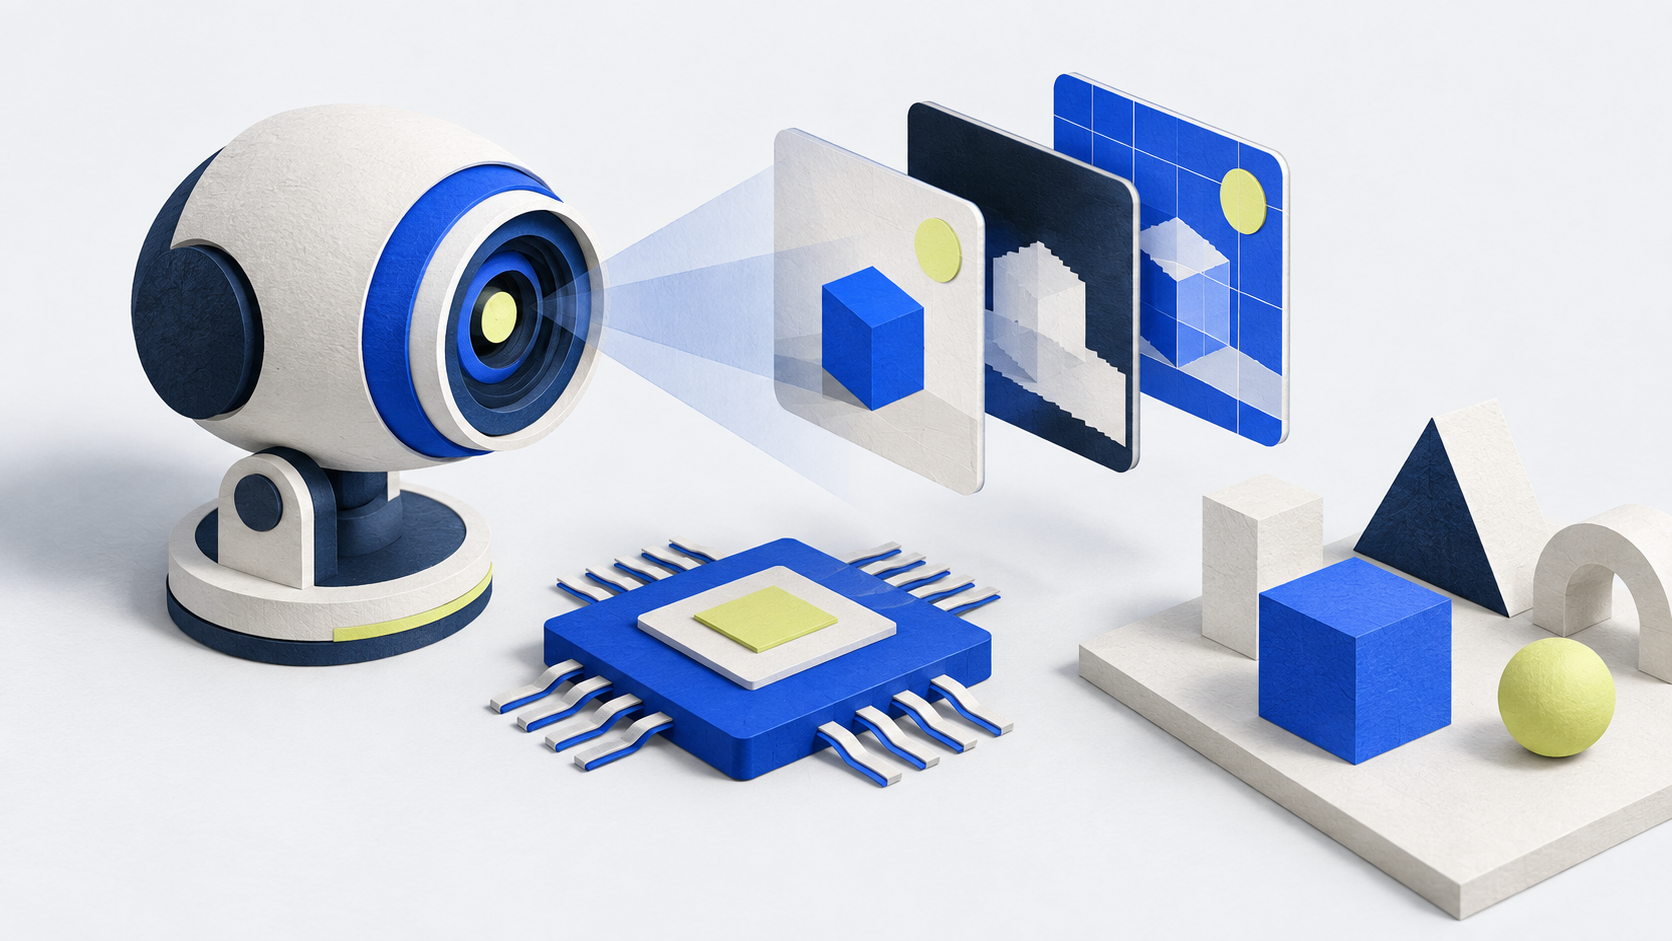
AWS השיקה ב־8 באוקטובר 2026 את Physical AI Toolchain, מערך כלי קוד פתוח לפיתוח מודלי בינה מלאכותית לרובוטים, לפי דיווח של סטיב קרואו ב־The Robot Report. הכלים מחברים יצירת נתונים סינתטיים, אימון מודלים, סימולציה ואימות, פריסה במכשירי קצה ושיפור מתמשך. לפי AWS, החיבור נועד לצמצם את עבודת התשתית הנדרשת כדי להעביר מודל מאימון להפעלה בעולם הפיזי.
המערך משלב את Amazon SageMaker לאימון ואת AWS IoT Greengrass להפצת מודלים למכשירי קצה, לצד Isaac Sim, Isaac Lab, Isaac GR00T ו־Cosmos של NVIDIA. לפי הדיווח, אפשר להשתמש ברכיבים בנפרד או לשלבם בתהליך פיתוח אחד.
לולאת משוב מהשטח
תהליך שימוש אפשרי המתואר בכתבה מתחיל באיסוף הדגמות של רובוט המבצע משימה. המפתחים יכולים להוסיף תרחישי אימון סינתטיים, לאמן או להתאים מודל ולבחון אותו בסימולציה לפני העברתו לרובוט פיזי. לאחר הפריסה, נתונים שנאספו בשטח יכולים לחזור לענן ולשמש לשיפור המודל. זהו תיאור של תהליך העבודה שהכלים מאפשרים, ולא תוצאת ניסוי השוואתי.
סרי אלאפרולו, מנהל ב־AWS המצוטט בכתבה, מציג את המחסור בנתוני אימון מייצגים כאחד האתגרים שהמערך נועד להתמודד עמם. לדבריו, הכלים מיועדים למגוון תצורות חומרה, בלי להכתיב רובוט מסוים.
מה ההשקה עדיין אינה מוכיחה
הכתבה מדווחת כי רכיבים בודדים כבר שימשו לקוחות, אך אינה מציגה אימות עצמאי לשיפור בביצועים, באמינות או בזמן הפיתוח בעקבות חיבורם למערך החדש. גם דוגמאות לפעילות רובוטים אצל חברות המוזכרות בה אינן מוכיחות שהמערך המשולב כבר נפרס אצלן מסחרית.
המקור שסופק הוא דיווח עיתונאי הנשען במידה רבה על דברי נציג AWS. הוא אינו כולל פירוט רישיונות, עלויות שירותי הענן או תוצאות בדיקה של התאמת נתונים סינתטיים לתנאי שטח. לכן, הגדרת המערך כקוד פתוח אינה מספקת לבדה תמונה של תנאי השימוש ועלויות ההפעלה.
המקורות שלנו
המקור, סוג העדות ותאריך הבדיקה זמינים כדי שתוכלו לבדוק בעצמכם.
- The Robot Reportדיווח עיתונאי · נבדק 17 באוקטובר 2026
מצאתם טעות או מידע שהתעדכן? שלחו תיקון. תיקונים מהותיים יתועדו כאן.