מסרטונים לתנועת רובוט
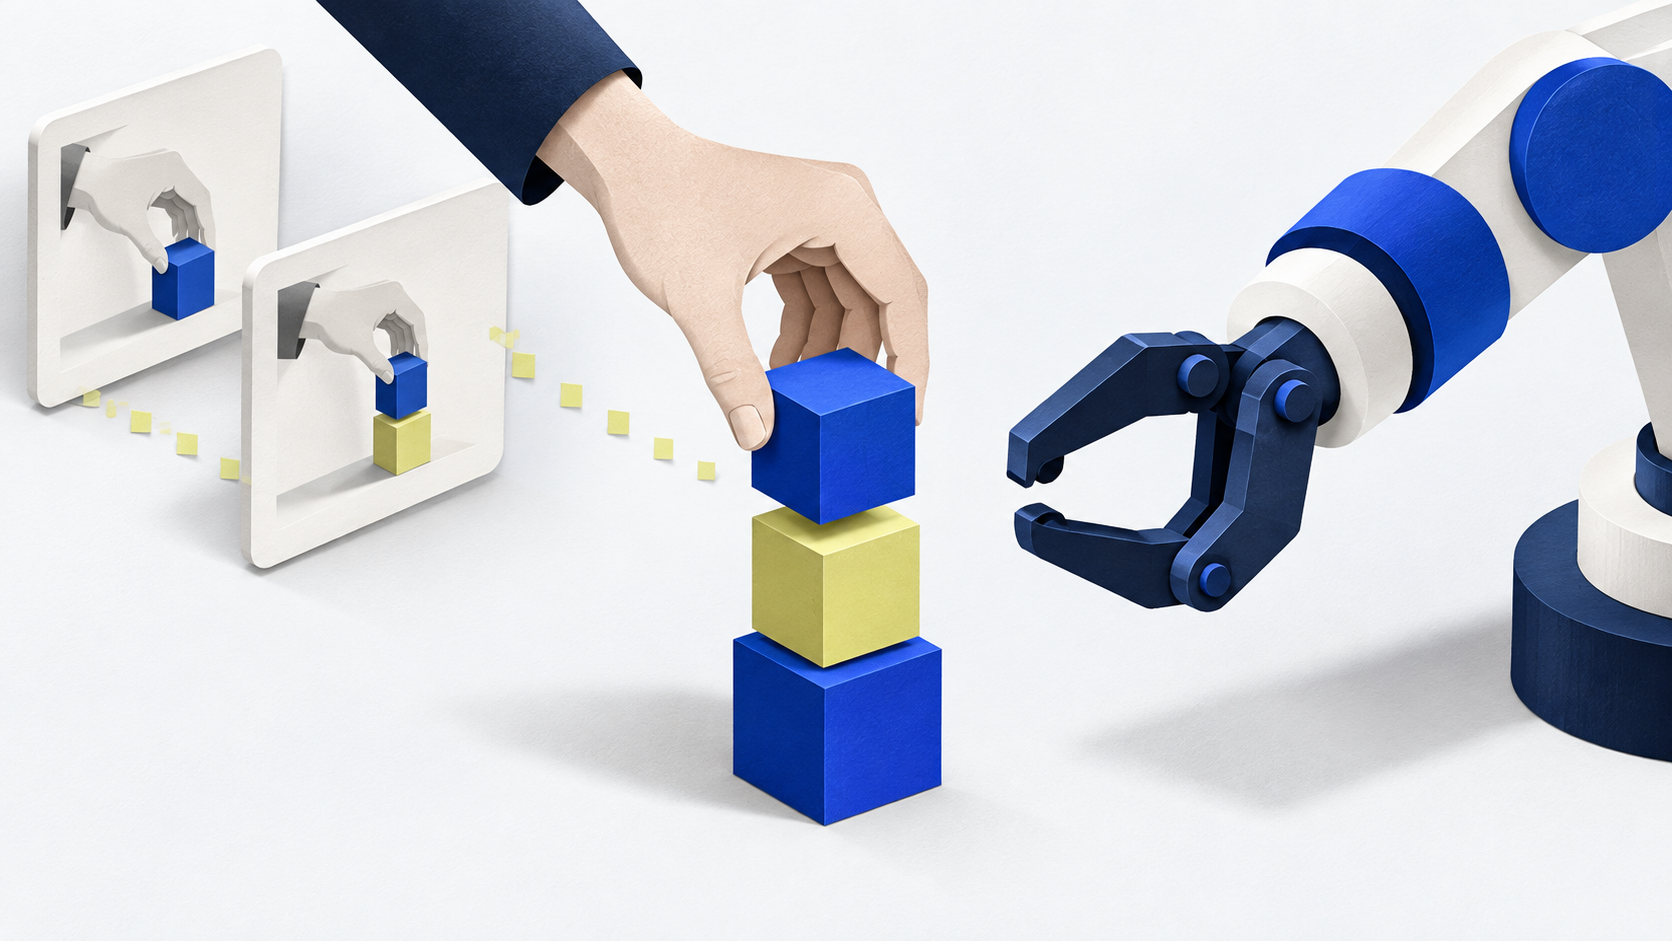
LiberAI הציגה את Liber-0, מודל שנועד להעביר ניסיון אנושי לביצוע פעולות ברובוטים. בפרסום ממומן מטעם החברה ב־The Robot Report מ־4 בנובמבר 2026, היא מדווחת על אימון מקדים ביותר מ־2.2 מיליון שעות של ניסיון אנושי, לצד שימוש בנתוני רובוטים.
לפי החברה, המודל משלב סרטונים, תנועות ידיים שנמדדו באמצעות מערכת LiberSense Glove וייצוג של מבנה הגוף והמפרקים. הוא חוזה במשותף פריימים עתידיים ופעולות, כדי ללמוד גם מסרטונים שאין בהם תיעוד מדוד של התנועה.
הצלחה מוגבלת, במיוחד ברצפים מורכבים
החברה בחנה את המודל ב־600 ניסיונות על 60 משימות שלדבריה הוצעו בידי GPT-6. שיעור ההצלחה הכולל היה 36%: במשימות הרמה והנחה נרשמו 63.5%, במשימות מניפולציה אחרות 34%, ובקבוצה המאתגרת, שכללה גם רצפים ארוכים, 10.5% בלבד. דוגמאות מההערכה כוללות הכנסת עט לקלמר וסגירת מגירה.
הגדרת zero-shot כאן מצומצמת: לא נאספו הדגמות רובוטיות במיוחד למשימות היעד עבור אימון המודל שנבדק. אין פירוש הדבר שהמודל למד ללא נתוני רובוטים.
בניסוי נפרד דיווחה החברה כי שילוב מלוא מאגר הדגמות הכפפה עם רבע ממאגר ההדגמות הרובוטיות השיג ציון התקדמות של 75.6, לעומת 72.8 בשימוש במלוא המאגר הרובוטי. אלה ציונים המעניקים קרדיט גם על ביצוע חלקי, ולא אחוזי הצלחה. החיסכון המדווח נוגע להדגמות הרובוטיות בלבד.
מה עדיין לא הוכח
הראיה שסופקה מתארת הערכות והדגמות של החברה, ולא פריסה מסחרית מוכחת. היא אינה מספקת אימות עצמאי לתוצאות. החברה מציינת גם שכפפת האיסוף מודדת תנוחות ומסלולי ידיים, אך לא מגע או כוח, נתונים הרלוונטיים להשחלה, הידוק וטיפול בחומרים רכים. התוצאות מצביעות על אפשרות להעברת ידע אנושי לרובוטים, לצד קושי ניכר בביצוע משימות מורכבות עד סופן.
המקורות שלנו
המקור, סוג העדות ותאריך הבדיקה זמינים כדי שתוכלו לבדוק בעצמכם.
- The Robot Reportדיווח עיתונאי · נבדק 9 בנובמבר 2026
מצאתם טעות או מידע שהתעדכן? שלחו תיקון. תיקונים מהותיים יתועדו כאן.